第 9 章・形態學影像處理
先備知識: 第 8 章・影像壓縮與浮水印
你將學到
- 如何把二值影像看成像素座標的集合,並用一個小小的結構元素(structuring element)去探測它
- 兩個最基本的運算:侵蝕(erosion)與膨脹(dilation),以及它們組合成的開運算(opening)與閉運算(closing)
- 擊中擊不中轉換(hit-or-miss transform)如何找出角點、孤立點這類精確的像素圖樣
- 由這些基本運算組成的經典演算法:邊界、填洞、連通元件、凸包、細化、骨架與修剪
- 形態學重建(morphological reconstruction):移除物件,卻不讓留下來的物件變形
- 灰階形態學:形態學梯度、用頂帽轉換校正不均勻照明,以及粒度測定(granulometry)
先看全貌
前幾章的濾波器大多是線性的:每個輸出像素都是輸入像素的加權和。形態學不一樣,它問的是關於形狀的是非題:「這個小形狀放得進這裡嗎?」「它有碰到這裡的東西嗎?」所有答案只靠最小值、最大值、交集和聯集算出來,完全不需要乘法。
為什麼重要:形態學是清理二值遮罩(不論來自第 10 章的閾值化,或來自神經網路)的標準工具,也用來量測物件(計數、量大小、找骨架)以及校正不均勻的背景。它的理論基礎數學形態學(mathematical morphology)源自 Georges Matheron 與 Jean Serra 對隨機集合與多孔材料幾何的研究 [2]、[3]。Haralick、Sternberg 與 Zhuang 的教學論文把它推廣到整個影像分析社群 [4],而 Soille 的書至今仍是最實用的標準參考 [5]。本章依照 Gonzalez 與 Woods [1] 的主題順序,程式碼使用 scikit-image [12] 與 SciPy。
預備知識
白話說:二值影像就是一串「亮著」的像素位置;結構元素則是一個標了中心點的小模板,我們拿它在這串位置上滑動。
把影像當成集合
設一張二值影像中,前景像素值為 1、背景像素值為 0。我們用下面的集合描述前景:
其中 是影像, 是整數像素座標。於是集合運算都有了影像上的意義:補集 是背景,聯集 是逐像素 OR,交集 是逐像素 AND,差集 則是把 的部分從 裡拿掉。
結構元素
結構元素(SE) 是另一個由位移量組成的小集合,並指定一個原點(通常在中心)。把它想成探針。常見的選擇有 方塊、十字(4 鄰域)、圓盤或線段。結構元素的形狀決定了運算會對哪些特徵起反應:圓盤不偏任何方向,水平線段只對水平結構有反應。scikit-image 把結構元素稱為 footprint。實作上結構元素就是一個小小的布林陣列,True 的位置就是它的成員;圖示中標成「不在乎」的位置,其實就是不屬於這個集合。
反射與平移
接下來每個定義都會用到兩個集合運算。 的反射(reflection)是
也就是把每個位移 換成 :結構元素繞原點旋轉 180°。 以向量 做的平移(translation)是
意思是把結構元素的原點放到像素 上。圓盤、方塊這類對稱的結構元素滿足 ,反射看不出差別;不對稱的結構元素就要小心。
import numpy as np
from skimage import morphology

B = morphology.disk(2)            # 5x5 disk; origin at the centre (2, 2)
B_hat = B[::-1, ::-1]             # reflection: flip both axes
L = np.array([[1, 1, 0],
              [0, 1, 0],
              [0, 0, 0]], bool)   # an asymmetric element
print(L[::-1, ::-1].astype(int))  # its reflection points the other way
侵蝕與膨脹
白話說:侵蝕只在「整個模板都放得進形狀裡」的地方保留像素;膨脹則只要「模板碰到形狀」就把像素點亮。
侵蝕
被 侵蝕的結果是
也就是平移後的結構元素完全落在前景內的所有位置 。等價寫法是 :結構元素不能和任何背景像素重疊。侵蝕會讓物件大約縮小一個結構元素半徑,刪掉比結構元素更細的部分,並把被細橋連在一起的物件切開。若 包含原點,侵蝕是反擴張(anti-extensive)的:。
膨脹
被 膨脹的結果是
也就是反射後的結構元素至少碰到一個前景像素的所有位置。另一個等價寫法是把 的複本放在每個前景像素上再取聯集:。膨脹讓物件變大、接起比結構元素窄的縫隙、補上小洞。若 包含原點,膨脹是擴張(extensive)的:。和侵蝕不同,膨脹滿足交換律:。
膨脹公式中的反射,讓膨脹成為真正的 Minkowski 和,也和卷積的「翻轉」一致。對稱結構元素則完全沒差。
對偶性
侵蝕與膨脹在補集與反射之下互為對偶(duality):
侵蝕前景,等於用反射後的結構元素膨脹背景,再把結果反過來。證明只要一行: 恰好表示 碰到 ,而這正是 的定義(因為 )。寫程式時,必須一致地處理影像邊界,對偶性才會精確成立:對侵蝕而言影像外面要當成前景,對補集的膨脹而言外面才會是背景。
import numpy as np
from scipy import ndimage as ndi
from skimage import data, morphology

A = ~data.horse()                 # True = horse pixels
B = morphology.disk(3)

eroded  = ndi.binary_erosion(A, structure=B)
dilated = ndi.binary_dilation(A, structure=B)
print(A.sum(), eroded.sum(), dilated.sum())     # erosion shrinks, dilation grows

# Duality check. border_value=1 treats outside pixels as foreground for the
# erosion, which matches background-outside for the dilation of ~A.
lhs = ~ndi.binary_erosion(A, structure=B, border_value=1)
rhs = ndi.binary_dilation(~A, structure=B[::-1, ::-1])
print("duality holds:", np.array_equal(lhs, rhs))   # True
開運算與閉運算
白話說:開運算是「先侵蝕、再膨脹回來」,能去掉小斑點和細長部分,大形狀則幾乎不變。閉運算是「先膨脹、再侵蝕回來」,能補上小洞和窄裂縫。
定義
以 做開運算,就是用同一個結構元素先侵蝕再膨脹:
閉運算則是先膨脹再侵蝕:
單獨做侵蝕會丟掉細節,也會讓所有東西縮小;第二步則把倖存部分的大小補回來。這兩者也互為對偶:、。對前景做閉運算,就是對背景做開運算。
幾何解釋:滾球
開運算有一個很直觀的圖像:它等於所有能放進 的 平移複本的聯集,
想像一顆球(結構元素)在前景裡面滾動,而且必須整顆待在裡面。球滾得到的像素都保留;比球還尖的角、細頸和比球小的斑點都會消失。閉運算則是同樣的圖像換到外面:讓球在背景中滾動,凡是球到不了的背景像素(窄縫、小洞、又深又細的凹口)都變成前景。
性質
開運算與閉運算在嚴格意義上都是形態學濾波器(morphological filter):它們是遞增的,而且是冪等的 [5]。
- 開運算是反擴張的: ,只會移除像素。
- 閉運算是擴張的: ,只會加入像素。
- 遞增性: 若 ,則 ,閉運算亦同。輸入變大,輸出絕不會變小。
- 冪等性: ,。同樣的開運算做兩次不會再改變任何東西,因為第一次留下來的部分本來就都是球放得進去的地方。
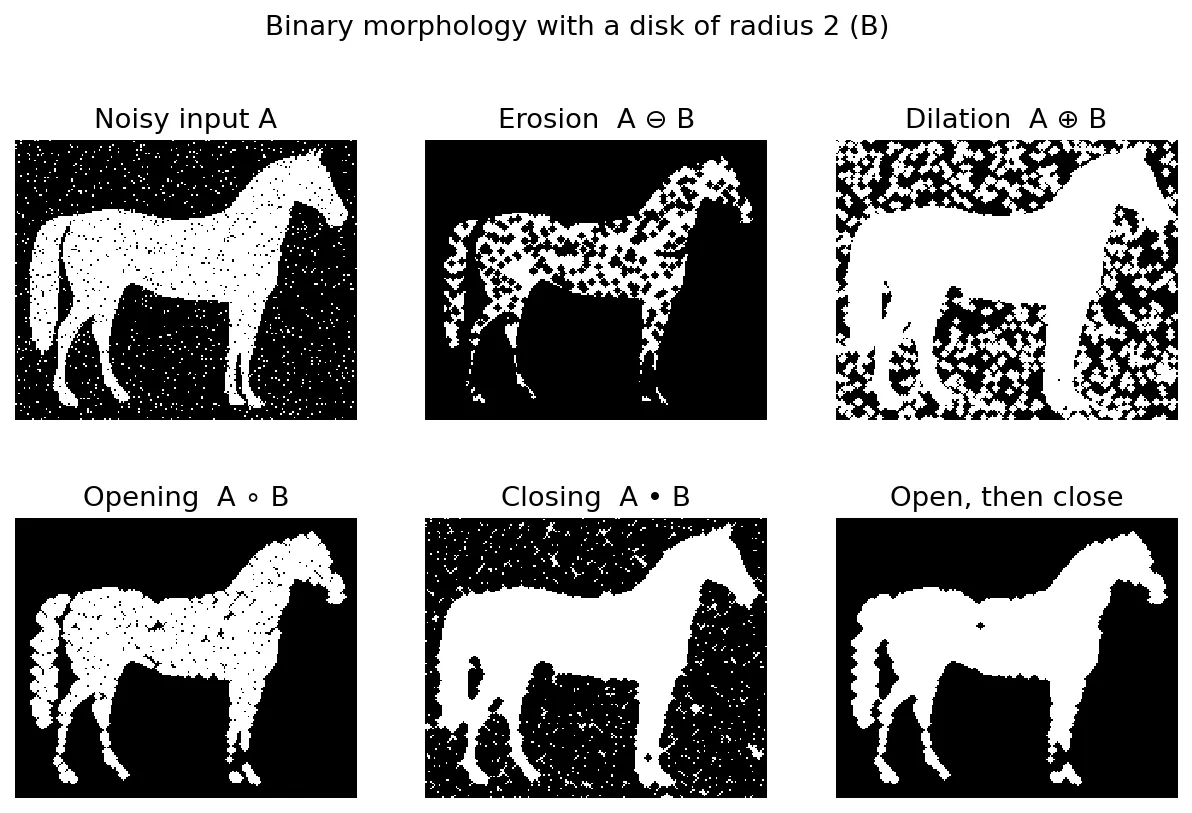
冪等性正是開、閉運算和侵蝕、膨脹的分水嶺:重複侵蝕會一直縮下去,重複開運算則會停下來。圖 9.1 把四種運算套用在一張帶雜訊的剪影上。開運算去掉背景中的白點;閉運算去掉馬身上的黑點;先開再閉則兩種都去掉,這是非常常用的形態學雜訊濾波器。
import numpy as np
from skimage import data, morphology

A = ~data.horse()
B = morphology.disk(4)
op = morphology.binary_opening(A, B)
cl = morphology.binary_closing(A, B)
print("opening is anti-extensive:", not (op & ~A).any())
print("closing is extensive:     ", not (A & ~cl).any())
print("opening is idempotent:    ", np.array_equal(morphology.binary_opening(op, B), op))
擊中擊不中轉換
白話說:擊中擊不中轉換(HMT)就是二值圖樣的模板比對。你指定哪些像素一定要是前景、哪些一定要是背景,它就只在兩個條件同時成立的位置亮起來。
使用兩個不相交的結構元素: 是必須落在前景的像素, 是必須落在背景的像素。 的 HMT 為
其中 代表這一對 ; 找出前景圖樣吻合的位置, 找出背景圖樣吻合的位置。既不在 也不在 的像素是不在乎的位置。習慣上會把這一對畫成一個小網格:1 代表必須是前景、0 代表必須是背景、空白代表不在乎。
幾個實用的模板:
- 孤立點: 是中心像素, 是它的 8 個鄰居。
- 左上角: 是中心加上右邊與下面的鄰居, 是上面與左邊的鄰居。
- 單像素線段的端點: 中心與恰好一個鄰居是前景,其餘都是背景。每個方向需要一個模板(共 8 個旋轉)。
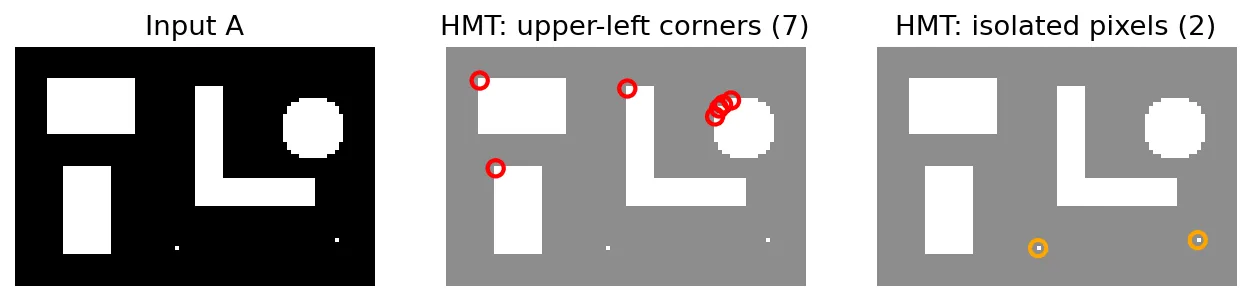
圖 9.2 套用了前兩種模板。注意數位圓盤的階梯狀輪廓在像素層級上確實有好幾個「左上角」:HMT 是逐字比對,不是幾何意義上的角。
import numpy as np
from scipy import ndimage as ndi

A = np.zeros((7, 9), bool)
A[1:5, 1:6] = True                # a rectangle
A[5, 7] = True                    # an isolated pixel
hit  = np.array([[0, 0, 0], [0, 1, 1], [0, 1, 0]], bool)   # must be foreground
miss = np.array([[0, 1, 0], [1, 0, 0], [0, 0, 0]], bool)   # must be background
corners = ndi.binary_hit_or_miss(A, structure1=hit, structure2=miss)
print(np.argwhere(corners))       # [[1 1]]: the upper-left corner only
HMT 是下面細化、粗化與凸包演算法的基本積木。
一些基本的形態學演算法
白話說:有了侵蝕、膨脹和 HMT,就能組出許多實用工具。大部分都是一個短迴圈:反覆做同一件事,直到沒有任何變化為止。
邊界擷取
一個集合的內邊界,就是侵蝕會拿掉的部分:
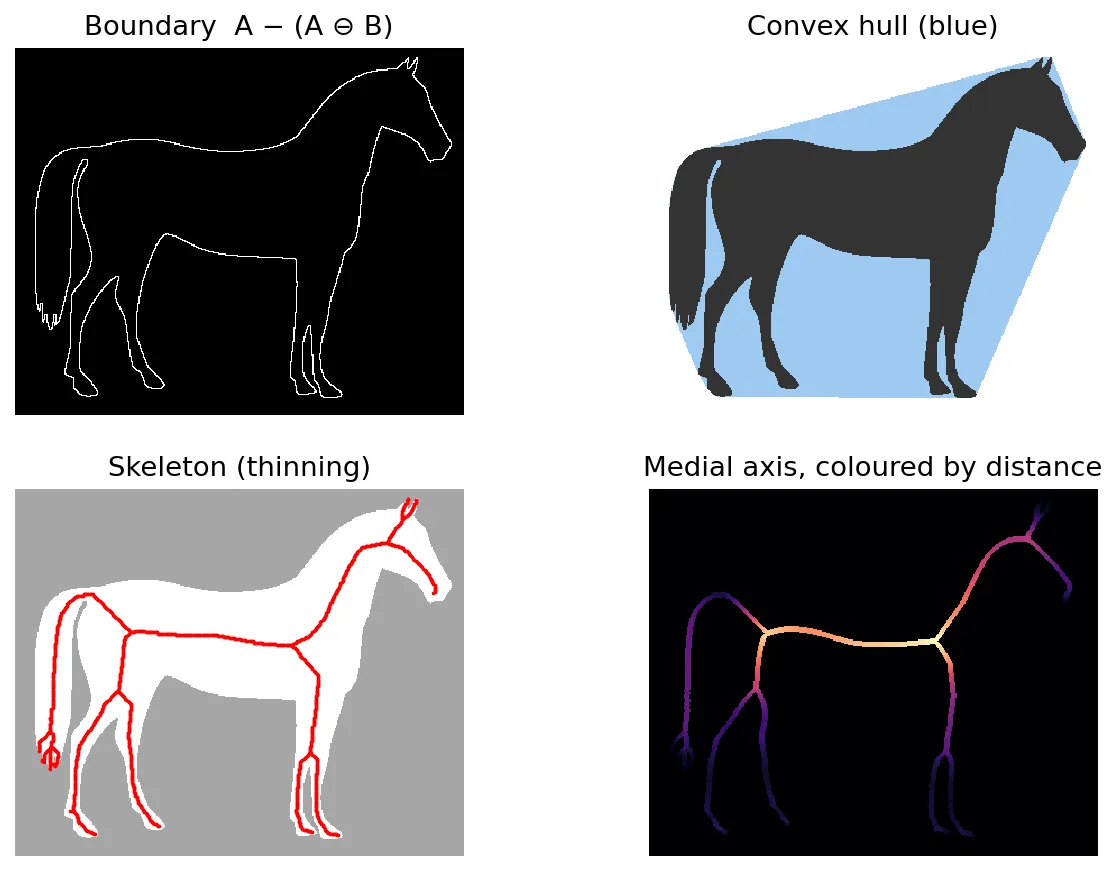
其中 取 方塊(得到 8 連通的邊界)或十字(得到較粗、4 連通的邊界)。 越大,邊界越粗。圖 9.3 第一格就是馬的 。
填洞
洞(hole)是被前景完全包圍的背景區域。只要在洞裡給一個種子像素,就能用膨脹讓種子長大,但每一步都把它限制在背景內:
其中 只含種子, 是 4 連通的十字,和 取交集讓生長在洞壁停下。當 時停止, 就是填好的形狀。這種「先膨脹、再裁切」的模式稱為條件膨脹(conditional dilation),後面的測地膨脹會再看到它。 用十字(而不是方塊)很重要:前景牆是 8 連通時,4 連通的背景填充就不會從斜角漏出去。
import numpy as np
from scipy import ndimage as ndi

def fill_hole(A, seed):
    """Grow X from a seed inside one hole: X_k = dilate(X_{k-1}) AND not A."""
    B = np.array([[0, 1, 0], [1, 1, 1], [0, 1, 0]], bool)   # 4-connected cross
    X = np.zeros_like(A); X[seed] = True
    while True:
        X_next = ndi.binary_dilation(X, structure=B) & ~A
        if np.array_equal(X_next, X):
            return A | X
        X = X_next

yy, xx = np.mgrid[-12:13, -12:13]
ring = (np.hypot(yy, xx) <= 10) & (np.hypot(yy, xx) > 6)   # boolean ring
print(ring.sum(), fill_hole(ring, (12, 12)).sum())        # 204 -> 317
擷取連通元件
把角色對調:要擷取 中包含某個種子像素的連通元件,就讓種子膨脹,但限制在前景內:
取 方塊時得到種子的 8 連通元件;取十字時得到 4 連通元件。對每個尚未標記的種子重複這個步驟,就能標記所有元件。實際的函式庫使用更快的一次或兩次掃描標記演算法,但結果相同:scipy.ndimage.label(A, structure=np.ones((3, 3))) 會傳回標記影像與元件數。
凸包
若一個集合中任兩點之間的線段都留在集合內,它就是凸的。凸包(convex hull) 是包含 的最小凸集合。純形態學的近似做法使用四個 HMT 模板 (),各自偵測「某一側(左、上、右、下)有前景」的背景像素。從 開始迭代
直到收斂得到 ,再取 。每個模板會在一個方向上持續補像素,直到該方向不再有凹陷。結果是相對於這四個方向的凸包,可能比真正的歐氏凸包更大,因此實作上常把生長限制在外接矩形內。實務上,skimage.morphology.convex_hull_image 直接計算前景像素座標的多邊形凸包再點陣化,速度更快,也更接近歐氏凸包。
細化
細化(thinning)有選擇地移除邊界像素,但不把形狀拆開,直到只剩一個像素寬的線。用模板 做一次細化是
也就是刪掉 HMT 比對到的像素。完整的細化會輪流套用一串模板 (通常是「邊緣像素」圖樣的 8 個旋轉),
並重複整個循環,直到沒有像素改變。這些模板的設計保證:刪掉被比對到的像素,不會讓形狀斷開,也不會刪掉線段的端點。Zhang 與 Suen 的平行細化演算法是這個想法廣為使用的高效版本 [6];skimage.morphology.skeletonize 對 2-D 影像預設就用它,skimage.morphology.thin 則實作了另一種相關的平行細化。
粗化
粗化(thickening)是細化的對偶,它加入被模板比對到的背景像素:
實務上通常不另外設計粗化模板,而是對背景做細化,再取補集。把背景細化到收斂,會留下一張位於物件之間正中央的細線網,所以粗化是讓物件長大到彼此相接、卻永遠不會合併的經典方法。
骨架
骨架(skeleton) 是一組沿著形狀中央延伸的細線。一種正式定義使用最大圓盤:若某點是一個放得進 、而且不被其他放得進的圓盤包含的圓盤中心,它就在骨架上。這種圓盤至少在兩處碰到邊界。骨架有純形態學的公式:
其中 表示以 連續侵蝕 共 次, 是侵蝕變成空集合之前的最後一個 。每個 收集侵蝕深度 時的「山脊」點:做了 次侵蝕後它們還在,但在那個深度做開運算就撐不住。這個分解是可逆的:
所以把每個 連同索引 存起來,就是一種無失真的形狀編碼。缺點是這種骨架不保證連通。細化可以得到連通、一個像素寬的骨架;中軸(medial axis,由距離轉換算出)則在每個骨架點上附帶最大圓盤的半徑,如圖 9.3 最右格。
修剪
骨架對邊界雜訊很敏感:輪廓上一個小凸起就會長出一根短短的雜枝(spur),圖 9.3 中馬尾附近就看得到。修剪(pruning)會移除長度短於 的雜枝:
- 把骨架的端點(恰有一個 8 鄰居的像素)移除 次。所有長度不超過 的雜枝都會消失,但真正的分支末端也會少掉 個像素。
- 找出縮短後骨架的端點。
- 從這些端點做 次條件膨脹(限制在原骨架內),把主要分支長回原本長度。
- 取縮短後的骨架與長回來的末端之聯集。
import numpy as np
from scipy import ndimage as ndi
from skimage import data, morphology

def endpoints(S):
    n = ndi.convolve(S.astype(int), np.ones((3, 3), int), mode="constant") - S
    return S & (n == 1)            # foreground pixels with exactly one neighbour

def prune_tips(S, L):
    """Step 1 of pruning: strip L layers of end points."""
    S = S.copy()
    for _ in range(L):
        S &= ~endpoints(S)
    return S

skel = morphology.skeletonize(~data.horse())
print(skel.sum(), prune_tips(skel, 10).sum())
形態學重建
白話說:重建讓你可以說「把含有這顆種子的物件整個留下來」,而且拿回來的是一模一樣的物件,不是被磨圓的複本。它用兩張影像:標記(marker)說明從哪裡開始,遮罩(mask)說明最多能長到哪裡。
測地膨脹與測地侵蝕
設 為標記、 為遮罩,且 。 相對於 的大小為 1 的測地膨脹(geodesic dilation)是
其中 是小的結構元素(通常是 方塊)。標記長大一步,但不能離開遮罩。大小為 就是重複 次:。「測地」指的是沿著留在 內的路徑量距離,就像在建築物裡走路,而不是穿牆。
對偶的大小為 1 的測地侵蝕是
此時 :標記會縮小,但不會縮到比遮罩還小。
以膨脹重建與以侵蝕重建
把測地膨脹一直迭代到不再變化,就得到遮罩 由標記 做的以膨脹重建(reconstruction by dilation):
在二值影像中, 恰好是 裡所有至少含一個標記像素的連通元件之聯集。同理,以侵蝕重建 是把測地侵蝕迭代到穩定。Vincent 的論文給出了標準的高效演算法(以佇列為基礎,每個像素只被拜訪有限次,而不是一次次掃過整張影像),以及許多應用 [7];skimage.morphology.reconstruction 就是採用這個方法。
以重建做開運算
一般的開運算會移除小物件,但也會把大物件的角磨圓、把細的部分擦掉。以重建做開運算(opening by reconstruction)避開了這個問題:
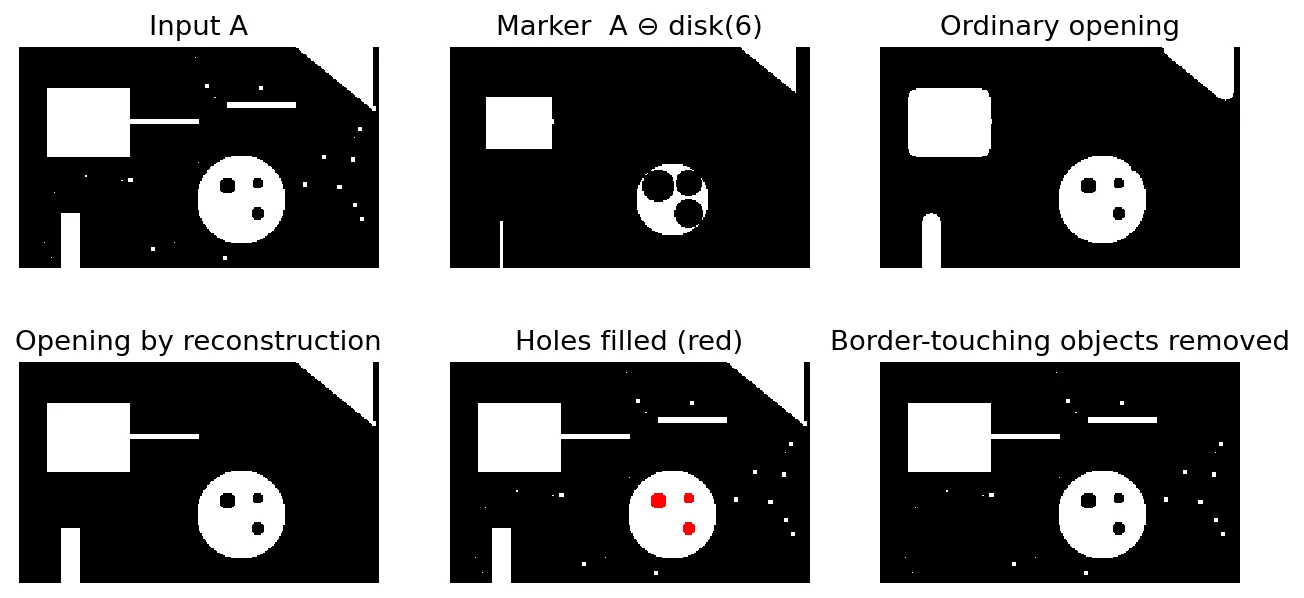
其中 是輸入影像,(以 侵蝕 次)是標記,輸入影像本身就是遮罩。侵蝕決定哪些物件能留下(至少放得進一個結構元素的那些);重建則把每個倖存者恢復成原本的形狀。比較圖 9.4 的「一般開運算」與「以重建做開運算」:方塊上的細手臂和尖角都完整回來了。以重建做閉運算是其對偶,由膨脹與以侵蝕重建組成。
自動填洞
重建也能在不給種子的情況下一次填滿所有洞。洞就是從影像邊框走不到的背景區域。因此建立一個標記:在邊框上取影像的補值,其他地方為零,
由它重建背景,再取補集:
是從邊框走得到的背景;其餘的部分 就是前景加上它的洞。
清除邊界物件
碰到影像邊界的物件通常不完整,量測時應該排除。用影像在邊框上的值當標記,
重建會找回所有碰到邊框的物件,從影像中減掉它們,就只剩內部的物件。
import numpy as np
from skimage import morphology, segmentation

def open_by_reconstruction(A, footprint):
    marker = morphology.binary_erosion(A, footprint)
    return morphology.reconstruction(marker.astype(np.uint8), A.astype(np.uint8),
                                     method="dilation").astype(bool)

def fill_holes_auto(A):
    """Background reachable from the image frame is background; the rest is hole."""
    Ac = ~A
    marker = np.zeros_like(Ac)
    marker[0, :], marker[-1, :] = Ac[0, :], Ac[-1, :]
    marker[:, 0], marker[:, -1] = Ac[:, 0], Ac[:, -1]
    reached = morphology.reconstruction(marker.astype(np.uint8), Ac.astype(np.uint8),
                                        method="dilation").astype(bool)
    return ~reached

# Library shortcuts: scipy.ndimage.binary_fill_holes(A), segmentation.clear_border(A)
二值運算總整理
下表整理本章的二值運算。 為輸入集合、 為結構元素、 為標記、 為遮罩,並假設 包含原點。
| 運算 | 公式 | 作用 |
|---|---|---|
| 平移 | 把結構元素原點移到 | |
| 反射 | 結構元素旋轉 180° | |
| 補集 | 前景與背景互換 | |
| 侵蝕 | 保留 放得進去的位置;縮小、去除細部 | |
| 膨脹 | 保留 碰得到 的位置;變大、接起縫隙 | |
| 開運算 | 去除斑點、細頸、尖角;冪等 | |
| 閉運算 | 補上小洞與窄縫;冪等 | |
| 擊中擊不中 | 找出精確的前景/背景圖樣 | |
| 邊界 | 一個像素寬的內輪廓 | |
| 填洞 | 填滿含種子的那個洞 | |
| 連通元件 | 擷取含種子的元件 | |
| 凸包 | 反覆 HMT 的聯集 | 填平凹陷 |
| 細化 | ,套用一串模板 | 剝成一個像素寬的骨架,保持連通 |
| 粗化 | 細化的對偶 | |
| 骨架 | 中央線;配合索引 可還原 | |
| 修剪 | 移除端點,再條件式長回 | 去除短雜枝 |
| 測地膨脹 | 在遮罩內長大一步 | |
| 測地侵蝕 | 在遮罩之上縮小一步 | |
| 以膨脹重建 | 穩定時的 | 中被 碰到的元件 |
| 以重建做開運算 | 移除小物件,其他物件保持原樣 | |
| 自動填洞 | 不需種子就填滿所有洞 | |
| 清除邊界物件 | 移除碰到邊界的物件 |
灰階形態學
白話說:在灰階影像裡,「放得進去」變成「局部最小值」,「碰得到」變成「局部最大值」。把影像想成一片地形,亮度就是高度。侵蝕把每個像素降到模板底下最低的地面;膨脹則把它升到最高處。
灰階侵蝕與膨脹
使用平坦結構元素 (一組高度都是零的位移)時,影像 的灰階侵蝕與膨脹是
其中 走遍結構元素的所有位移。膨脹中的負號一樣是反射。用在二值影像上,這兩個式子會完全退化成集合的定義。侵蝕讓影像變暗、亮的特徵縮小、暗的特徵變寬;膨脹則相反。
非平坦結構元素 另外帶有高度 :
實務上很少用非平坦結構元素:結果會受影像的亮度尺度影響,而且侵蝕可能低於影像的最小值。對偶性用灰階補數 (對 階影像則為 )依然成立:。
開運算與閉運算
定義不變:、。幾何圖像是一顆球從亮度曲面下方往上推:開運算就是球在不超過 的前提下能到達的最高曲面。比球窄的亮峰會被削平,比球寬的部分則不受影響。閉運算是球從上方往下壓:比球窄的暗谷會被填平。各種性質(反擴張/擴張、遞增、冪等)只要把 換成 就照樣成立。
形態學平滑
開運算壓掉小的亮細節,閉運算壓掉小的暗細節,所以用同一個結構元素先開後閉,可以同時去除這兩種小結構,同時保留較大區域的銳利邊緣。這就是圖 9.1 雜訊濾波器的灰階版本。相關的交替序列濾波(alternating sequential filtering)則用逐漸變大的結構元素輪流做開、閉運算,避免一次用大結構元素造成的瑕疵。
形態學梯度
膨脹減去侵蝕,可以衡量局部對比:
在均勻區域內最大值與最小值幾乎相等,所以 ;跨過邊緣時兩者相差約一個邊緣高度。和 Sobel 導數不同, 一定非負,而且(對稱 時)不偏任何方向。只取一邊則得到內梯度 或外梯度 ,分別把邊緣響應放在較亮區域的內側或外側。
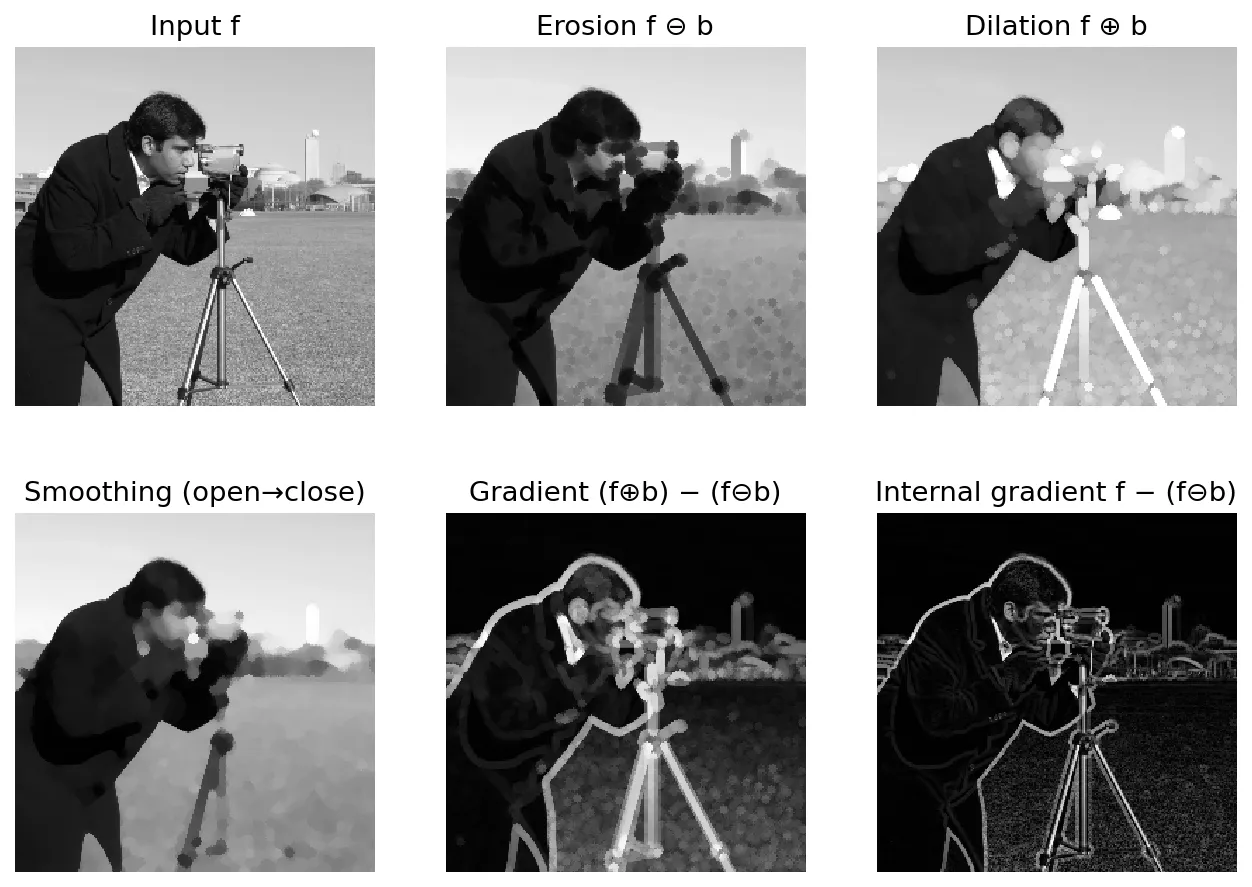
from skimage import data, morphology, util

f = util.img_as_float(data.camera())
b = morphology.disk(3)                       # flat structuring element
ero  = morphology.erosion(f, b)              # local minimum
dil  = morphology.dilation(f, b)             # local maximum
grad = dil - ero                             # morphological gradient (>= 0)
smooth = morphology.closing(morphology.opening(f, b), b)
頂帽與底帽轉換
用比亮物件更大的結構元素做開運算,會把物件削掉,但保留緩慢變化的背景。因此把影像減去開運算結果,就只剩下物件。這就是頂帽轉換(top-hat,又稱 white top-hat):
它的對偶是底帽轉換(bottom-hat,又稱 black top-hat),用來擷取亮背景上的暗物件:
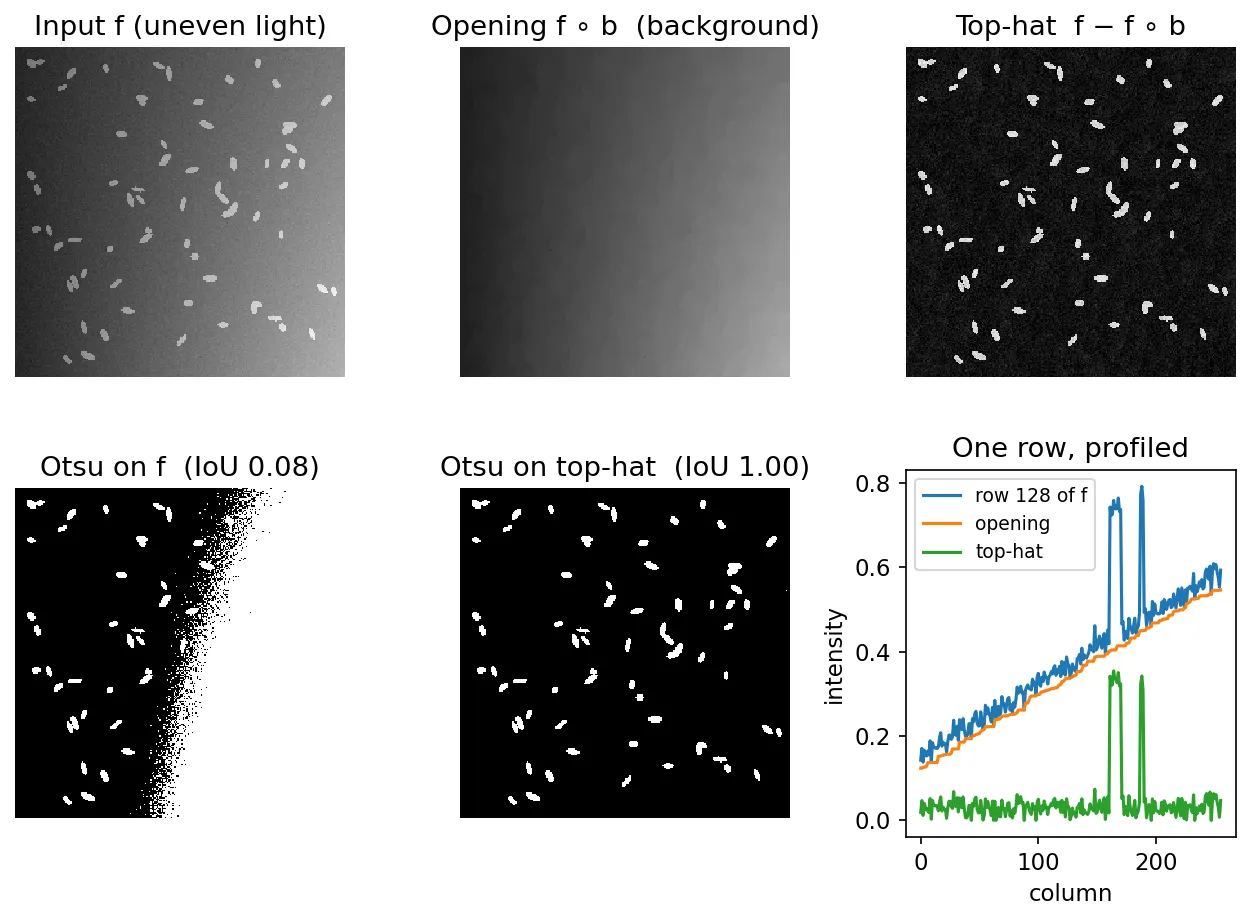
兩者都非負。最主要的用途是在閾值化之前校正不均勻照明。在圖 9.6 中,一張從單側打光的合成顆粒影像讓全域 Otsu 閾值(第 10 章)完全失效:亮側的背景比暗側的顆粒還亮。用半徑 8(大於任何顆粒)的圓盤做頂帽轉換後,背景變平,單一閾值就幾乎完美地分出顆粒。唯一的參數是結構元素大小:它必須大於物件,又要小於背景變化的尺度。
拖動滑桿比較輸入與頂帽結果:
 輸入頂帽(圓盤 r=8)
from skimage import data, filters, morphology, util

coins = util.img_as_float(data.coins())
th = morphology.white_tophat(coins, morphology.disk(30))   # bright objects
bh = morphology.black_tophat(coins, morphology.disk(30))   # dark objects
mask = th > filters.threshold_otsu(th)
粒度測定
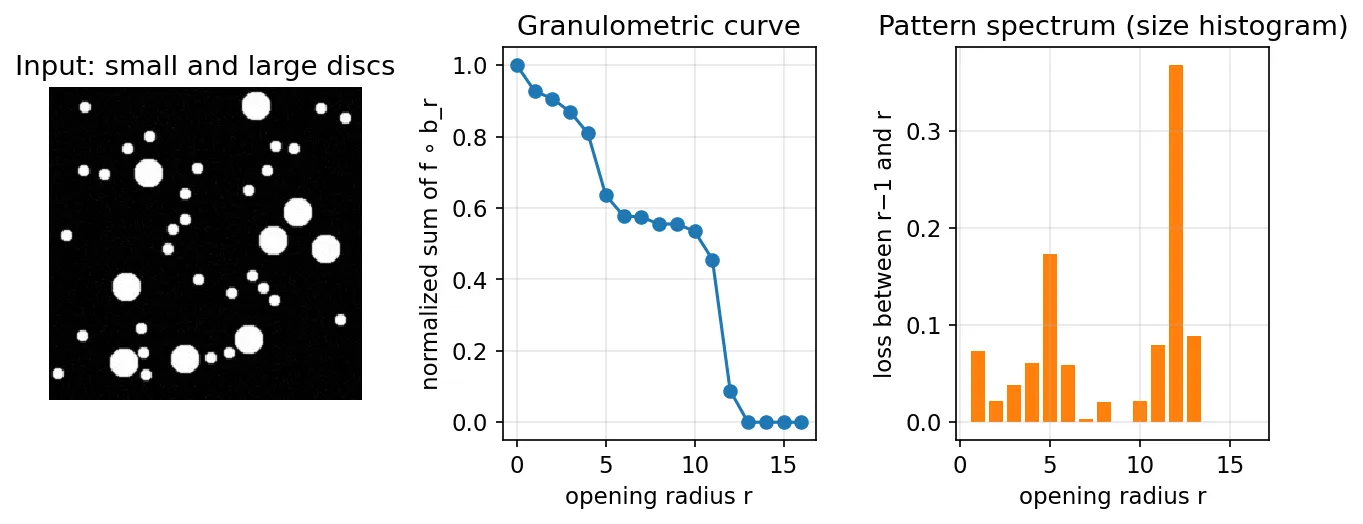
粒度測定(granulometry)不需要分割,就能量出影像中顆粒的大小分布。用越來越大的結構元素 對影像做開運算,每次開運算都會移除比 小的亮顆粒。記錄剩下的總亮度:
其中 是半徑 的圓盤, 是單一像素(所以 就是 的總和)。 絕不會增加,因為越大的圓盤能放進的位置越少。它的負離散導數
是一種大小直方圖,稱為圖樣頻譜(pattern spectrum)[8]:在 處的值很大,表示有很多影像「質量」位於半徑約為 的特徵中。圖 9.7 的場景有兩種顆粒大小,頻譜也對應出現兩個峰。以大小為索引的一族開運算、以及「篩子」的詮釋,可以追溯到 Matheron [2];Maragos 則把圖樣頻譜發展成多尺度形狀描述子 [8]。
import numpy as np
from skimage import morphology

def granulometry(f, radii):
    total = f.sum()
    vol = np.array([morphology.opening(f, morphology.disk(r)).sum() / total
                    for r in radii])
    spectrum = -np.diff(vol)                 # loss from radius r-1 to r
    return vol, spectrum
紋理分割
形態學也能把「紋理元素大小不同」的區域分開,例如一片小顆粒旁邊接著一片大顆粒。做法沿用粒度測定的大小邏輯:
- 用比小顆粒之間縫隙更大的結構元素做閉運算(暗背景上的亮顆粒,閉運算會填平這些暗縫)。小顆粒區變成一塊幾乎均勻的亮區,而大顆粒之間的縫比結構元素寬,仍然分開。
- 用比大顆粒更大、但比合併後的小顆粒區更小的結構元素對結果做開運算,擦掉孤立的大顆粒,只留下合併後的小顆粒區。
- 對結果取形態學梯度(或做閾值)。兩種紋理的交界就成為一條明顯的邊緣。
確切的結構元素大小取決於資料中的顆粒與間距大小,可以先用粒度測定量出來。
灰階重建
所有重建的定義都能搬過來,只要把 換成逐點最小值 、 換成最大值 。標記影像 在遮罩影像 ()之下的測地膨脹為
以膨脹重建就是把它迭代到穩定。灰階重建支撐了好幾種實用的濾波器 [7]:
- 以重建做開運算 :移除比結構元素小的亮細節,其他部分則保持原本形狀。以重建做頂帽 比一般頂帽乾淨,因為估計出的背景不會有被磨圓的「肩膀」。
- 區域極大值與 h-dome 轉換:以 為標記重建 。重建會把每個高度不超過 的峰削平;從 減去它,就只剩下「圓頂」(峰),每個高度至多 。對圓頂做閾值,不論局部背景多亮都能偵測出亮斑。
from skimage import data, morphology, util
import numpy as np

f = util.img_as_float(data.camera())
h = 0.1
background = morphology.reconstruction(np.clip(f - h, 0, None), f, method="dilation")
domes = f - background                     # bright peaks, each at most h tall
現代觀點
形態學雖然歷史悠久,但遠未結束。有五條研究脈絡值得認識。
理論基礎與教學文獻。 Matheron 的隨機集合理論 [2] 與 Serra 的 Image Analysis and Mathematical Morphology [3] 建立了整套代數:侵蝕與膨脹是 Minkowski 運算、開運算是「篩子」,而格論(lattice theory)的觀點後來把一切從集合推廣到灰階函數。Haralick、Sternberg 與 Zhuang 1987 年的教學論文 [4] 至今仍是工程師入門二值與灰階形態學最清楚的文獻之一:它定義運算子、證明基本性質,並連結到實用演算法。Soille 的 Morphological Image Analysis [5] 是實務者的參考書,涵蓋測地轉換、重建、分水嶺、粒度測定與高效實作;函式庫文件寫得太簡略時,就該翻它。
重建與高效演算法。 Vincent 1993 年的論文 [7] 讓重建變得實用。重點在於:天真的「迭代到穩定」迴圈可以換成以佇列為基礎、成本大致隨影像大小線性成長的演算法,於是重建成為填洞、區域極值與 h-dome 的日常工具。
連通運算子與元件樹。 若一個濾波器只能移除或合併平坦區(數值相同的連通區域),而絕不產生新的輪廓,它就是連通(connected)的。以重建做開運算是最簡單的例子。Salembier 與 Wilkinson 的回顧論文 [10] 介紹了整個家族:面積開運算、屬性濾波器、levelings,以及以樹為基礎的濾波。Breen 與 Jones 提出屬性開運算與屬性細化(attribute openings and thinnings)[9],依據屬性(面積、伸長度、慣性矩)而非「結構元素放不放得進」來決定保留或移除一個連通元件。高效實作把影像表示成最大樹(max-tree)或最小樹(min-tree),也就是所有閾值集合之連通元件構成的樹,再以修剪樹的方式濾波。Carlinet 與 Géraud 在統一框架下比較了多種最大樹建構演算法,並給出挑選演算法的決策樹 [11]。scikit-image 提供了 area_opening、area_closing、diameter_opening 與 max_tree。
大小分布。 Maragos 的圖樣頻譜 [8] 把粒度測定形式化為多尺度形狀描述子,至今仍用於紋理與顆粒大小分析;以屬性為基礎的粒度測定 [9] 則把它推廣到大小以外的形狀屬性。
形態學遇上深度學習。 深度學習從兩個方向改變了形態學。
網路內部的形態學。 最大池化(max pooling)本來就是平坦灰階膨脹再加上降取樣,所以兩者的連結很自然。有好幾個團隊設計了結構元素可以用梯度下降學習的網路層。Mondal 等人研究由可學習的膨脹與侵蝕神經元組成的網路,證明兩個「膨脹與侵蝕後接線性組合」的區塊就能逼近任意連續函數 [13]。Nogueira 等人提出 DeepMorphNet,以可學習的形態學運算取代卷積,並比較它學到的特徵與一般卷積網路的差異 [14]。實務上的難處是 min 與 max 的梯度很稀疏。Kirszenberg 等人 [16] 與 Hermary 等人 [15] 用 max 與 min 的可微近似(銳利程度由可學習參數控制的廣義平均與 soft-max 函數)建構平滑的形態學層,改進了較早的 p-convolution 層,並探討這些層何時真的能學回侵蝕與膨脹。這些仍是研究工具:形態學層並不是主流視覺骨幹網路的標準元件。
網路周邊的形態學。 在分割任務中,形態學一直被大量用作預測遮罩的後處理:用開運算去掉偽陽性斑點、用閉運算或填洞修補破碎的物件、remove_small_objects、清除邊界物件,以及用骨架量測管狀結構。它也出現在損失函數裡:clDice [17] 以反覆的 min 與 max 池化(軟侵蝕與軟膨脹)算出可微的「軟骨架」,再用預測骨架與真實骨架的重疊程度當作損失,鼓勵血管、道路與神經元的分割在拓撲上正確。
沒有改變的是:要清理、量測、校正二值或灰階影像,本章的經典運算子仍然是最快、最可預測的工具,而且它們附帶學習式濾波器無法提供的保證(冪等性、連通性、精確保持形狀)。
重點整理
- 形態學處理的是形狀,不是頻率。它只用最小值、最大值、聯集與交集,並由一個結構元素控制;結構元素的大小與形狀就是你提出的問題。
- 侵蝕保留結構元素放得進去的位置;膨脹保留反射後的結構元素碰得到的位置。兩者互為對偶:侵蝕前景等於膨脹背景。
- 開運算(先侵蝕後膨脹)去除小的亮部;閉運算(先膨脹後侵蝕)補上小的暗縫。兩者都是冪等濾波器,先開後閉是很穩健的雜訊清除法。
- 擊中擊不中轉換比對精確的前景/背景圖樣,是細化、粗化與凸包的基礎。
- 重建(標記加遮罩,長到穩定為止)能完整保留整個物件:以重建做開運算、自動填洞與清除邊界物件都由它而來。
- 在灰階影像中,侵蝕與膨脹就是局部最小值與最大值。梯度、頂帽、底帽分別用於邊緣、背景校正與小物件擷取;粒度測定不需分割就能得到大小分布。
- 今天形態學仍廣泛用於神經網路遮罩的後處理、clDice 這類損失中的可微積木,也是可學習形態學層的研究主題。
練習
- 一張二值影像中有一個寬 40 像素、高 10 像素的矩形。分別描述它被 (a) 方塊、(b) 長 15 像素的水平線段、(c) 長 15 像素的垂直線段侵蝕與開運算的結果。哪個結構元素會把矩形完全移除?為什麼?
提示
侵蝕保留的是「整個結構元素放得進去」時原點的位置。 方塊可放的位置構成 的區塊,而開運算會恢復整個矩形,因為矩形本身就是放得進去的方塊之聯集。水平線段也放得進去,所以開運算結果同樣是整個矩形。垂直線段比矩形還高,永遠放不進去:侵蝕與開運算都是空集合。
- 證明集合的膨脹滿足交換律與結合律:、。用第二個等式解釋為什麼用 方塊膨脹兩次,等於用 方塊膨脹一次。侵蝕也有同樣的性質嗎?
提示
把膨脹寫成 Minkowski 和 ,兩個等式都直接來自向量加法的交換律與結合律。 方塊加上自己就是 方塊。侵蝕則用 ,這可由對偶性推得。
- 設計一組擊中擊不中模板 ,偵測一條 8 連通、一個像素寬、往右延伸到盡頭(線從左邊過來)的線段端點。要抓到所有端點,總共需要幾個旋轉後的模板?用
scipy.ndimage.binary_hit_or_miss在skimage.morphology.skeletonize(~skimage.data.horse())上驗證你的答案。
提示
中心與左鄰居放在 ,其他七個鄰居放在 。線也可能從斜方向過來,所以需要 8 個模板(4 個軸向加 4 個斜向)。把你數到的總數和修剪程式碼中 endpoints() 這類「數鄰居」函式的結果比較。
- 你的分割網路輸出細胞遮罩。許多遮罩有小洞、少數單像素的偽陽性,還有一些細胞被影像邊界切到。用 scikit-image 寫一個五行的後處理流程,並說明步驟順序的理由。
提示
一個合理的順序是:先 remove_small_objects(或小的開運算),避免斑點被填起來或被合併;接著 binary_fill_holes;輪廓參差時再做一次小的閉運算;然後 clear_border;最後用 label 計數。討論一下如果先做閉運算再去斑點會出什麼問題(相鄰的斑點可能合併成一個「細胞」)。
- 對灰階影像 與平坦結構元素 ,證明頂帽 非負,而且是冪等的:。
提示
非負性來自 。冪等性則要證明 。任取 的一個平移 ,令 為 中 最小的點。開運算在 上處處至少是 ,又不超過 ,所以在 處恰等於 ,因此 。於是 的每個平移都含有 的零點, 被 侵蝕後為零,開運算也是零。
參考文獻
- R. C. Gonzalez and R. E. Woods, Digital Image Processing, 4th ed., Pearson, 2018, Ch. 9. publisher page
- G. Matheron, Random Sets and Integral Geometry, Wiley, 1975. library record
- J. Serra, Image Analysis and Mathematical Morphology, Academic Press, 1982. library record
- R. M. Haralick, S. R. Sternberg, and X. Zhuang, “Image Analysis Using Mathematical Morphology,” IEEE Trans. Pattern Analysis and Machine Intelligence, vol. PAMI-9, pp. 532–550, 1987. doi
- P. Soille, Morphological Image Analysis, Springer, 2004. doi
- T. Y. Zhang and C. Y. Suen, “A Fast Parallel Algorithm for Thinning Digital Patterns,” Communications of the ACM, vol. 27, pp. 236–239, 1984. doi
- L. Vincent, “Morphological Grayscale Reconstruction in Image Analysis: Applications and Efficient Algorithms,” IEEE Trans. Image Processing, vol. 2, pp. 176–201, 1993. doi
- P. Maragos, “Pattern Spectrum and Multiscale Shape Representation,” IEEE Trans. Pattern Analysis and Machine Intelligence, vol. 11, no. 7, pp. 701–716, 1989. doi
- E. J. Breen and R. Jones, “Attribute Openings, Thinnings, and Granulometries,” Computer Vision and Image Understanding, vol. 64, no. 3, pp. 377–389, 1996. doi
- P. Salembier and M. H. F. Wilkinson, “Connected Operators: A Review of Region-Based Morphological Image Processing Techniques,” IEEE Signal Processing Magazine, vol. 26, no. 6, pp. 136–157, 2009. doi
- E. Carlinet and T. Géraud, “A Comparative Review of Component Tree Computation Algorithms,” IEEE Trans. Image Processing, vol. 23, pp. 3885–3895, 2014. doi
- S. van der Walt et al., “scikit-image: Image Processing in Python,” PeerJ, 2014. arXiv
- R. Mondal, S. Santra, S. S. Mukherjee, and B. Chanda, “Morphological Network: How Far Can We Go with Morphological Neurons?,” BMVC, 2022. arXiv
- K. Nogueira, J. Chanussot, M. Dalla Mura, and J. A. dos Santos, “An Introduction to Deep Morphological Networks,” arXiv:1906.01751, 2019. arXiv
- R. Hermary, G. Tochon, É. Puybareau, A. Kirszenberg, and J. Angulo, “Learning Grayscale Mathematical Morphology with Smooth Morphological Layers,” Journal of Mathematical Imaging and Vision, vol. 64, pp. 736–753, 2022. doi
- A. Kirszenberg, G. Tochon, É. Puybareau, and J. Angulo, “Going Beyond p-convolutions to Learn Grayscale Morphological Operators,” arXiv:2102.10038, 2021. arXiv
- S. Shit et al., “clDice — A Novel Topology-Preserving Loss Function for Tubular Structure Segmentation,” CVPR, 2021. arXiv