IP 06・色彩影像處理
先備知識:IP 05・影像復原與重建
導覽:本頁與本系列: 導覽:本頁與本系列
你將學到
- 為什麼對人類觀察者來說,三個數字就足以描述一種顏色;CIE 色度圖與裝置色域是什麼
- RGB、CMY(K)、HSI 與 CIE L*a*b* 之間的關係與精確轉換公式,以及 sRGB gamma 與 YCbCr 的定位
- 偽彩色如何把灰階影像變成好讀的彩色圖,以及為什麼 viridis 這類感知均勻色彩對應表勝過彩虹色
- 如何對全彩影像做轉換、白平衡、等化、平滑、銳化與分割,以及何時該逐通道處理、何時該當成向量處理
- 彩色影像中的雜訊有什麼特性,以及向量濾波器如何去除雜訊
- 近年研究(基於學習的色彩恆常性、色彩對應表設計、深度學習上色)為經典工具帶來了什麼
先看全貌
到目前為止,每個像素都只有一個數字:亮度。彩色影像的每個像素則有三個數字。色彩幫助我們找到物體(「那台紅色的車」)、區分材質,也是大家看照片時第一個察覺「不對勁」的地方。
依照教科書的編排 [1],本章回答三個問題:怎麼精確描述色彩(色彩基礎與色彩模型)、怎麼用色彩呈現本身沒有顏色的資料(偽彩色),以及怎麼處理真正的彩色照片(轉換、濾波、分割、雜訊、壓縮)。第 3 到 5 章的灰階工具大多能沿用,但有一個反覆出現的關鍵:彩色像素是一個向量,把它當成三個互不相干的數字,有時沒問題,有時錯得離譜。
色彩基礎
白話版。 光是許多波長的混合。眼睛不會量測整個混合,而是把它壓縮成三個數字,每種色彩感測器一個。兩種差很多的光,只要產生相同的三個數字,在我們看來就一模一樣。
光、視錐細胞與三色視覺
可見光的波長大約在 400 到 700 奈米之間。光源或物體表面可以用光譜功率分布(spectral power distribution) 描述:在每個波長 發出或反射多少能量。
視網膜有三種視錐細胞(cones,對色彩敏感的感光細胞),分別對短、中、長波長最敏感。每一種視錐細胞 都有一條敏感度曲線 ,其反應為
其中 是入射光譜, 是第 種視錐細胞的敏感度。整條光譜被化約成三個數字,所以人類色覺是三色視覺(trichromatic)。直接的結果是同色異譜(metamerism):兩條不同的光譜 只要產生相同的三個反應,看起來就是同一種顏色。這正是螢幕能運作的原因:螢幕從來沒有重現檸檬的光譜,只重現了它的三個視錐反應。
亮度、色相與飽和度
人用三個知覺屬性描述顏色:
- 亮度(brightness):看起來有多少光(對無色的灰來說,這就是全部)。
- 色相(hue):主波長,也就是我們用紅、橘、藍這些字叫出來的東西。
- 飽和度(saturation):顏色有多純,也就是摻了多少白。粉紅色是低飽和度的紅。
色相與飽和度合稱色度(chromaticity),所以顏色=「色度+亮度」,這正是 HSI 模型背後的想法。
CIE 三刺激值與色度圖
為了讓色彩可以量測,國際照明委員會(CIE)在 1931 年根據人類配色實驗,制定了三條配色函數(color-matching functions)。一條光譜的三刺激值(tristimulus values)為
依設計都是非負的,而 被選成符合人眼的亮度敏感度,所以 就是輝度(luminance)。把色度與亮度分開的方法是正規化:
是色度座標, 是多餘的。把每一個純光譜色(單一波長)畫在 平面上,會得到一條馬蹄形曲線,稱為光譜軌跡(spectral locus)。連接兩端的直線是紫線(line of purples;紫色不是單一波長)。人類看得到的所有顏色都落在這個區域內。
色度圖好用,是因為兩個幾何性質:
- 混色是線性的。 兩種光的任意混合落在兩者色度之間的線段上;三種光的混合落在它們圍成的三角形內。
- 白色在中間。 參考白點,例如日光標準光源 D65,位於 ,靠近中央。從白點往軌跡移動,飽和度增加;移動的方向決定色相。
色域
使用三個原色的顯示器,只能產生三原色圍成的三角形內的顏色。這個三角形就是裝置的色域(gamut)。由於光譜軌跡是彎的,沒有任何角落可實際製造的三角形能完全涵蓋它,所以每一台三原色顯示器都會漏掉某些可見顏色,尤其是高飽和的青色與綠色。
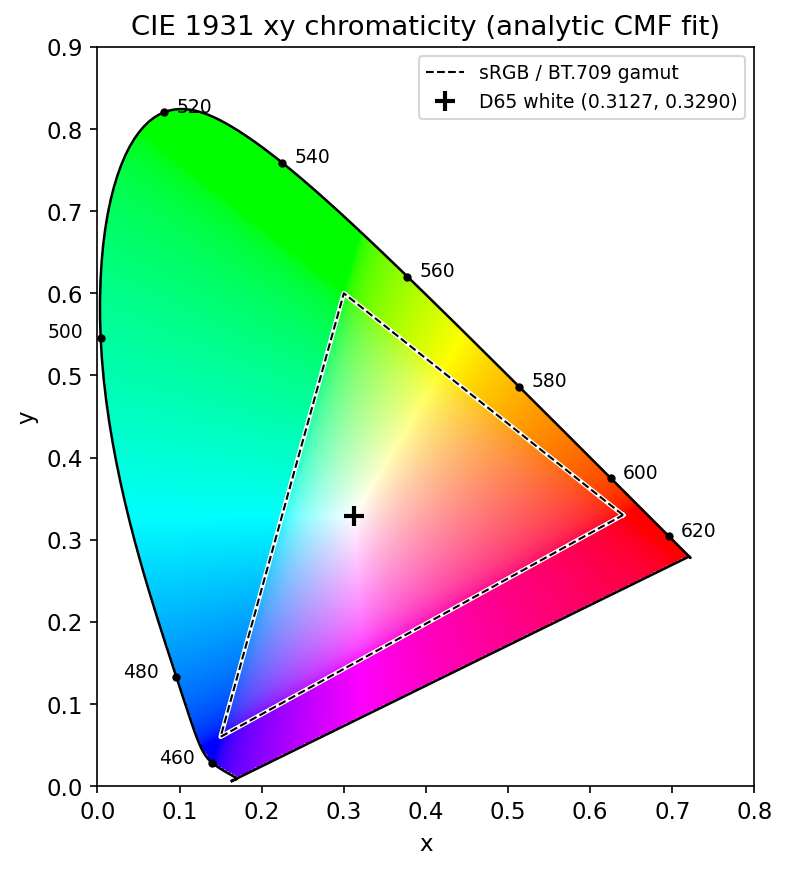
選讀:圖 6.1 背後的配色函數解析擬合(見「補充資料」頁)。說明如何用幾個高斯波瓣取代冗長的 CIE 數值表。
色彩模型
白話版。 色彩模型就是顏色的座標系統。不同工作需要不同座標:螢幕用紅綠藍光思考,印表機用墨水思考,人則用「什麼顏色、多鮮豔、多亮」思考。
RGB
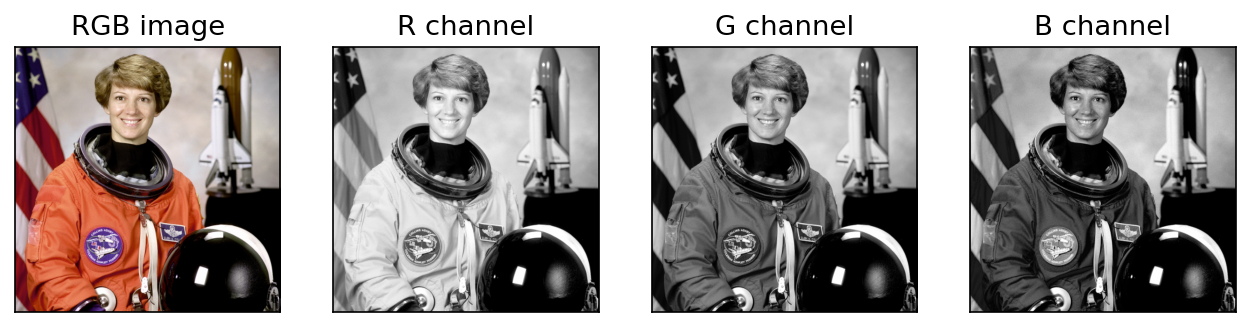
在 RGB 模型中,每種顏色是單位立方體裡的一個點 。黑色是 ,白色是 ,主對角線上是各種灰。每通道 8 位元的影像有 萬種可能顏色。RGB 是加法混色:描述光的相加,也就是顯示器與相機感測器的運作方式。
單說「RGB」並不是精確的顏色: 在每台螢幕上都是不同的紅。sRGB 標準 [3] 規定了原色(與 ITU-R BT.709 [4] 相同的色度)、D65 白點與非線性編碼來解決這個問題。這個編碼常被籠統地稱為「gamma」,把儲存值 轉成線性光 :
是某個通道的儲存(編碼)值, 是線性光的值。這條曲線把較多的碼值分配給暗部,因為人眼對暗部比較敏感。實用原則:模擬物理的運算(模糊、縮放、混光)在線性值上做才比較正確,所以在乎精度時要先解碼。
CMY 與 CMYK
印刷剛好相反。白紙上的墨水會吸收光,所以印刷是減法混色。青(cyan)、洋紅(magenta)、黃(yellow)分別吸收紅、綠、藍。數值在 時:
這裡 是墨量(別和 CIE 的 搞混)。真實的 C、M、Y 墨水等量混合會變成混濁的褐色而不是黑色,所以印表機加上第四種黑色墨水 。一個簡單的轉換是
當 (純黑)時令 。實際的印表機改用量測得到的色彩描述檔,但道理一樣:把顏色中共同的「灰」移到黑色墨水。
HSI
RGB 適合硬體,卻不符合人的直覺:沒有人會說一個顏色是「70% 紅、40% 綠、20% 藍」。HSI 模型(色相 hue、飽和度 saturation、強度 intensity)把亮度與色度分開,既貼近我們談論顏色的方式,也讓許多演算法變簡單。
從幾何上看,把 RGB 立方體用黑色那個角立起來,讓灰色對角線朝上。強度是沿這條軸的高度。用垂直於軸的平面切開立方體:色相是繞軸的角度(紅在 、綠在 、藍在 ),飽和度是離軸的距離。
RGB 轉 HSI():
是像素的色彩分量與紅色軸的夾角。 是以度為單位的色相, 是飽和度, 是強度。程式裡有兩個邊界情況要小心:灰色像素()時 的分母為零,色相沒有定義,依慣例設為 ;黑色()時飽和度沒有定義,也設為 。
HSI 轉 RGB 是上述公式的反運算。轉換是精確的,但要分扇區處理:用哪一組公式,取決於色相落在色環的哪三分之一(–、– 或 –),而與色相「相對」的那個通道永遠得到最小值 。
選讀:從 HSI 轉回 RGB(見「補充資料」頁)。各扇區的公式,以及一個測試過的反函式。
程式碼 · Python · 17 行
import numpy as np

def rgb_to_hsi(rgb):
    """rgb: float array in [0, 1] with shape (..., 3). Returns H (degrees), S, I."""
    R, G, B = rgb[..., 0], rgb[..., 1], rgb[..., 2]
    num = 0.5 * ((R - G) + (R - B))
    den = np.sqrt((R - G) ** 2 + (R - B) * (G - B))
    theta = np.degrees(np.arccos(np.clip(num / (den + 1e-12), -1, 1)))
    H = np.where(B > G, 360.0 - theta, theta)
    I = rgb.mean(axis=-1)
    S = np.where(I > 0, 1 - rgb.min(axis=-1) / (I + 1e-12), 0.0)
    H = np.where(den > 1e-12, H, 0.0)      # gray pixels: hue undefined -> 0
    return H, S, I

prim = np.array([[1, 0, 0], [0, 1, 0], [0, 0, 1], [0.5, 0.5, 0.5]], float)
print(np.round(np.stack(rgb_to_hsi(prim), -1), 3))
# [[  0.   1.   0.333] [120.  1.  0.333] [240.  1.  0.333] [  0.  0.  0.5 ]]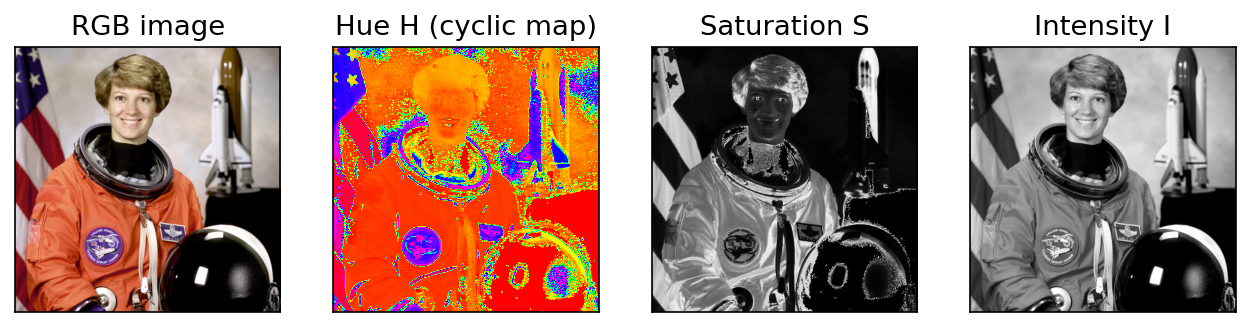
CIE L*a*b*
HSI 把亮度和色度分開了,但 HSI 中相同的步長看起來並不一樣大。CIE 1976 L*a*b* 色彩空間 [5] 的設計目標,是讓歐氏距離大致對應感知上的差異。它有三個軸:
- 是明度(lightness),從黑到白;
- 從綠(負)到紅(正);
- 從藍(負)到黃(正)。
它由三刺激值 除以參考白點的三刺激值,再取立方根計算而得,立方根模仿人眼的壓縮式反應。色差 就是兩個 點之間的歐氏距離。寫程式時,skimage.color.rgb2lab 一行就能轉換 sRGB 影像。
選讀:CIELAB 公式與從頭實作的轉換(見「補充資料」頁)。完整公式,以及一個從 sRGB 一步步算到 L*a*b* 的短函式。
一段話看懂 YCbCr
影像與視訊編碼器會把亮度訊號(luma) 和兩個色差訊號(chroma)分開,因為人眼對亮度細節的解析力遠高於色彩細節。ITU-R BT.601 [6] 對 gamma 編碼後的 定義
、,再縮放並平移到 8 位元的「studio」範圍( 在 , 在 )。HDTV 使用 BT.709 [4],其亮度權重不同()。兩者搞混會造成輕微但看得出來的偏色。skimage.color.rgb2ycbcr 實作的是 BT.601 studio 範圍版本。
偽彩色影像處理
白話版。 偽彩色(pseudocolor,又稱假色)就是幫灰階影像上色,讓細微的亮度差異變得容易看見。這些顏色不是「真的」,而是一種代碼,就像氣象圖上的顏色。
動機來自知覺:人能分辨的色彩組合遠多於灰階層次。熱像儀、X 光、深度圖或高程模型每個像素只有一個值,但用顏色呈現這個值,可以顯露在灰階中會被忽略的結構。
強度切片
最簡單的做法是把灰階範圍切成數段,每段給一個顏色。設門檻 與顏色 :
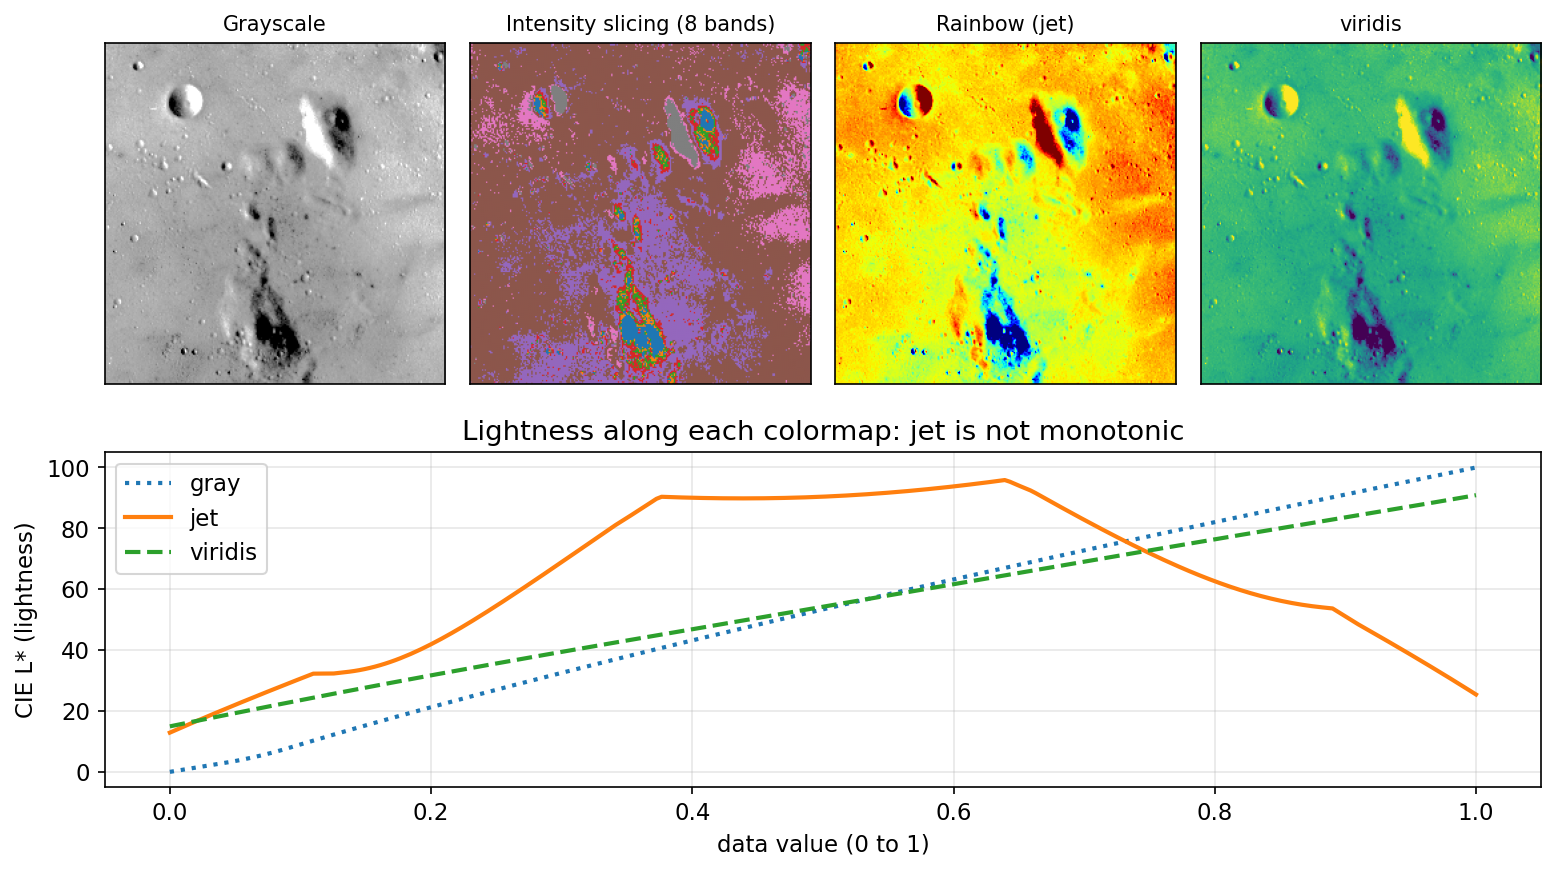
是輸入灰階值, 是灰階數, 是分段數, 是輸出顏色。若把 畫成 3-D 地形,每個門檻就是一個水平面切過「強度地形」,名稱由此而來。 時就是用兩種顏色畫出的二值化。當分段本身有意義時(「溫度高於 40 °C」、「骨骼與軟組織」),強度切片(intensity slicing)最合適。
強度到色彩的轉換
更一般的做法是對灰階值套用三個獨立函數:
把灰階值對應到紅、綠、藍輸出。強度切片是三者都是階梯函數的特例;平滑的函數則構成連續色彩對應表(colormap)。同樣的想法可推廣到多張輸入影像:對多光譜資料,把三個波段(例如近紅外、紅、綠)分別指定給顯示的三個通道,就得到假色合成影像。
感知均勻的色彩對應表
怎麼選,比看起來重要得多。常見的彩虹色對應表(jet)中段經過明亮的黃與青,兩端則變暗。它的明度不是單調的:資料上相等的步長在視覺上不相等,平坦區段看起來像邊緣,真正的邊緣反而可能消失。Kovesi [7] 指出,一些廣泛使用的色彩對應表有感知上的「平坦區」,可以藏住大到資料範圍十分之一的特徵,並主張色彩對應表應該設計成明度均勻變化。
viridis 由 van der Walt 與 Smith 設計,現在是 Matplotlib 的預設 [8]。它在 CAM02-UCS 色貌空間中被最佳化為感知均勻,轉成灰階列印時仍然均勻,對常見的色覺異常也易於辨讀。Crameri、Shephard 與 Heron [9] 在各科學領域提出同樣的主張:彩虹色與紅綠色對應表會扭曲資料,並把約 8% 有色覺異常的男性排除在外。
程式碼 · Python · 14 行
import numpy as np
import matplotlib.pyplot as plt
from skimage import data, util, color

g = util.img_as_float(data.moon())
# intensity slicing into 8 equal bands
bands = np.digitize(g, np.linspace(0, 1, 9)[1:-1])          # 0..7
palette = plt.get_cmap("tab10")(np.arange(8))[:, :3]
sliced = palette[bands]                                      # (H, W, 3)
# continuous intensity-to-color transformation
rgb = plt.get_cmap("viridis")(g)[..., :3]
# check a colormap's lightness profile
L = color.rgb2lab(plt.get_cmap("jet")(np.linspace(0, 1, 256))[None, :, :3])[0, :, 0]
print(np.all(np.diff(L) >= 0)) # False: jet is not monotonic經驗法則:有順序的資料用循序型(sequential)均勻對應表(例如 viridis);有意義的中點(零、門檻)時用發散型(diverging);角度與色相用循環型(cyclic);只有無序類別才用定性型(qualitative)調色盤,例如強度切片。
全彩影像處理基礎
白話版。 處理彩色影像有兩種方式:當成三張獨立的灰階影像,或把每個像素看成色彩空間中的小箭頭,直接處理箭頭。有時兩者結果相同,但常常不同。
一個全彩像素就是向量
處理它有兩種方式:
- 逐通道(per-channel,componentwise)。對每個通道各自套用灰階方法,再疊回去。
- 向量處理(vector processing)。直接對向量 運算,使用同時考慮三個分量的操作,例如向量距離、向量中值或彩色梯度。
逐通道處理要和向量處理結果相同,需要兩個條件:運算同時適用於純量與向量,而且對每個分量的作用相同、不會混在一起。線性鄰域運算兩者都滿足。對每個通道在視窗內取平均,等於對向量在視窗內取平均:
其中 是以 為中心的鄰域, 是其像素數。非線性運算會打破這個等價關係。逐通道中值可能從第一個像素取紅、從第二個取綠、從第三個取藍,組出鄰域裡根本不存在的顏色。門檻、邊緣偵測與直方圖等化也都是需要向量觀點的例子,後面各節會說明。
色彩轉換
白話版。 色彩轉換就是一個只看單一像素、改變它顏色的配方:讓它變暗、翻成相反色、調暖一點,或者只有「夠橘」時才保留它。
數學表述
和第 3 章一樣,點轉換寫成 ,只是現在 與 都是色彩向量。逐分量寫出來是
其中 、 是第 個輸入與輸出分量, 是分量數(RGB 與 HSI 為 ,CMYK 為 )。每個輸出都可以依賴所有輸入。
任何效果都能在任何模型中寫出來,但成本不同。把強度乘上 ,在 HSI 中只需一次乘法(),在 RGB 中要三次(),在 CMY 中則變成仿射映射()。選擇讓運算最自然的模型,但別忘了轉換本身要花時間,也會在暗部或灰色像素放大雜訊,因為那裡的色相與飽和度不穩定。
補色
色環上位置相對的色相互為補色(complements):紅與青、綠與洋紅、藍與黃。在 RGB 中,補色就是照相負片:
也就是第 3 章灰階負片的彩色版。在 HSI 中,色相補色是 ,但 RGB 負片同時反轉了強度,因此不能只靠色相算出來。補色有助於顯露暗部細節。
色彩切片
色彩切片(color slicing)是彩色版的強度切片:保留顏色接近某個原型(prototype) 的像素,其餘推向中性色。「接近」常見的兩種定義:
是以 為中心的立方體寬度, 是球的半徑, 是輸入色彩向量, 是中灰。球對各方向一視同仁;立方體計算較便宜,也方便逐通道推理。比較友善的變形是讓沒選中的像素保留自己的灰階值,而不是一片平灰,這樣仍看得到上下文。
程式碼 · Python · 9 行
import numpy as np
from skimage import data, util, color

img = util.img_as_float(data.astronaut())
a = np.array([0.85, 0.40, 0.20])            # prototype: the orange of the suit
d = np.linalg.norm(img - a, axis=-1)        # distance of every pixel to a
gray = color.gray2rgb(color.rgb2gray(img))
sliced = np.where((d <= 0.25)[..., None], img, gray)
print((d <= 0.25).mean())                   # fraction kept, about 0.165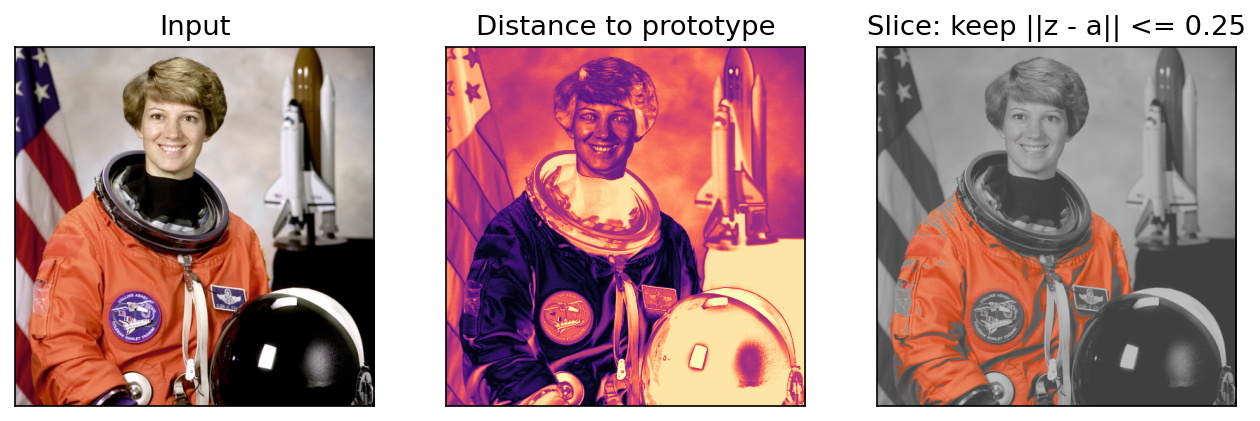
色調與色彩校正
色調校正(tone correction)調整亮度與對比,最好只作用在類似強度的通道(、 或 )上,以保留色相。偏亮(high-key)的影像需要拉開亮部的曲線,偏暗(low-key)的影像需要提亮暗部的曲線,平淡的影像則需要 S 形曲線。
色彩平衡(color balance)校正用來去除色偏:要減少某個顏色,就增加它的補色,或減少它在色環上的鄰居。青色太多?增加紅色,或同時減少藍與綠。場景中放一張灰卡就有精確的目標:校正後灰卡的 R、G、B 應該相等。
實務流程會透過校正過的色彩描述檔,把各裝置的顏色轉到與裝置無關的空間(例如 L*a*b*),讓顏色在螢幕與紙上看起來一致;超出某裝置色域(圖 6.1)的顏色必須往內映射。
白平衡
白平衡(white balance)是最常見的自動色彩校正。相機記錄的是表面顏色乘上光源顏色,所以同一面白牆在鎢絲燈下偏橘、在陰影中偏藍。我們的視覺系統大多能把光源的影響扣掉(色彩恆常性,color constancy),相機則必須用計算來做到。
標準模型是對角模型:光源顏色為 時,觀察到的像素為 ,其中 是表面在白光下的反應。校正就是除以估計的光源,(通常再縮放以維持整體亮度)。困難在於只靠一張影像估計 。經典的估計法都對場景做了某種假設:
- 灰色世界(gray world)[10]:場景的平均反射率是無彩色的,所以 影像的平均 RGB。
- 白色區塊(white patch,max-RGB)[11], [14]:最亮的表面是白色,所以 各通道最大值(實務上用高百分位數,以忽略少數飽和像素)。
- 灰色邊緣(gray edge)[11]:平均邊緣(影像導數)是無彩色的。van de Weijer、Gevers 與 Gijsenij 證明三者屬於同一個家族:
逐通道計算,其中 是以尺度 的高斯平滑過的影像, 是導數階數, 是 Minkowski 範數, 是常數。 是灰色世界; 是 max-RGB; 是灰色邊緣。
程式碼 · Python · 14 行
import numpy as np
from skimage import data, util

def white_balance(img, method="gray-world", p=99.5):
    """Diagonal white balance. img: float RGB in [0, 1]."""
    px = img.reshape(-1, 3)
    e = px.mean(0) if method == "gray-world" else np.percentile(px, p, axis=0)
    gain = e.mean() / e                 # one gain per channel
    return np.clip(img * gain, 0, 1), e

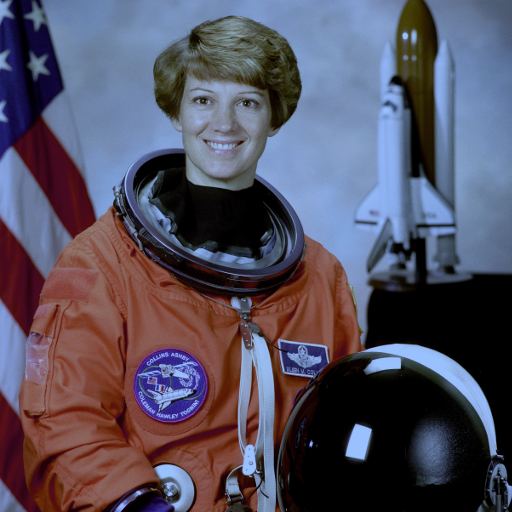
img = util.img_as_float(data.astronaut()) * 0.8
biased = np.clip(img * [0.75, 0.95, 1.25], 0, 1)      # add a bluish cast
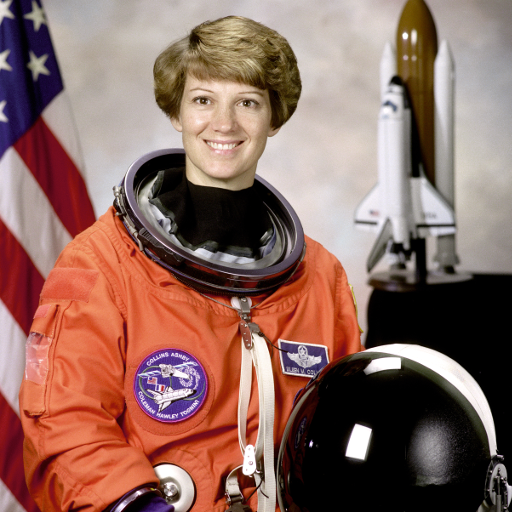
fixed, e = white_balance(biased, "white-patch")
print(e.round(3))                                      # [0.598 0.757 0.996]
拖動滑桿,比較偏藍的輸入與白色區塊法的校正結果。
 偏藍白色區塊法校正
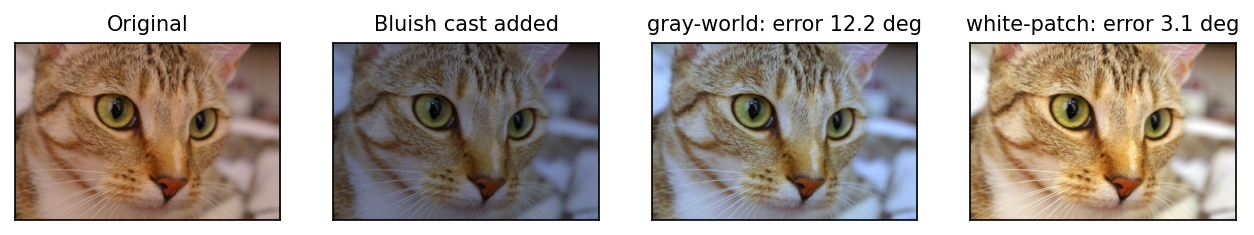
這些假設都會在某些場景失敗。下方的貓照片真實平均色是橘褐色,灰色世界法把溫暖的毛色「校正」成灰,留下藍色調;白色區塊法則靠白色鬍鬚與高光表現好得多。每張結果上方標示的是估計光源與真實光源之間的角度誤差(angular error,這個領域的標準指標)。
彩色影像的直方圖處理
對 R、G、B 三個直方圖分別做等化,通常會產生錯誤的顏色,因為它改變了通道之間的比例,也就改變了色相。比較安全的做法是只等化強度通道、保留色度:
- 轉到能分離亮度的模型(HSI、HSV 或 L*a*b*)。
- 用第 3 章的方法等化 (或 、)。
- 轉回來。
程式碼 · Python · 8 行
import numpy as np
from skimage import data, util, exposure, color

img = util.img_as_float(data.astronaut())
per_channel = np.stack([exposure.equalize_hist(img[..., k]) for k in range(3)], -1)  # shifts hues
lab = color.rgb2lab(img)
lab[..., 0] = 100 * exposure.equalize_hist(lab[..., 0] / 100)                      # lightness only
better = np.clip(color.lab2rgb(lab), 0, 1)
色相保住了,但有些顏色可能看起來變淡,或在轉回時超出色域,因此有時需要裁切或稍微提高飽和度。區域直方圖方法(第 3 章)也能用同樣方式套用在 上。
彩色影像的平滑與銳化
白話版。 要模糊或銳化彩色照片,可以對三個通道分別處理,因為這些是線性運算。不過只處理亮度,結果往往更乾淨。
平滑
彩色影像的鄰域平均為
其中 是鄰域, 是鄰域大小。如前所述,這等於對每個通道分別平均,所以對 3 通道陣列呼叫 cv2.GaussianBlur 是正確的。
另一種做法是只平滑 HSI(或 )影像的強度,保留色相與飽和度。兩者在邊緣附近不同:逐通道平滑會在紅綠交界產生中間色(一條橄欖色的線),只平滑強度則保留原本的色相、只柔化亮度。要選哪種取決於任務:去雜訊通常會對色度做比亮度更強的平滑,因為人眼對色度模糊較不敏感(這也正是 YCbCr 色度降取樣所利用的事實)。
銳化
向量的 Laplacian 就是各分量 Laplacian 組成的向量:
所以 Laplacian 銳化 (強度 )可以逐通道進行。反銳化遮罩(unsharp masking,第 3 章)也一樣。實務上只銳化強度通道,可以避免高對比邊緣周圍出現彩色光暈(色邊),這種光暈來自三個通道過衝的程度不同。
在影像分割中使用色彩
白話版。 色彩是把影像切成幾塊最容易的線索之一:「褐色的都是染色組織,藍色的都是背景」。問題在於怎麼量化「夠褐」。
在 HSI 空間中分割
如果目標是用色相描述的,HSI 是自然的選擇。典型流程:先對飽和度設門檻,做出「真的有顏色」的像素遮罩(低飽和度時色相沒有意義),把色相影像乘上遮罩,再對遮罩後的色相設門檻或看直方圖,挑出目標範圍。弱點在於色相的奇異點:接近灰色的像素中,雜訊會產生隨機色相,所以飽和度遮罩要先做。
在 RGB 向量空間中分割
RGB 向量常常效果更好,因為它避開了不穩定的色相計算。從目標中選一組樣本像素,算出平均色 ,再依每個像素 到 的距離分類。歐氏距離為
的像素標為目標,這個集合是半徑 的實心球。但樣本顏色通常在某些方向上分散得比較開(以染色組織來說,主要是由亮到暗的方向)。Mahalanobis 距離把這點納入考量:
其中 是樣本的 共變異數矩陣。此時 是順著資料方向的橢球。更便宜的近似是以 為中心的外接盒(bounding box),每個軸的半寬取該通道標準差的倍數;判斷是否落在盒內只需比較,不需平方或開根號。
程式碼 · Python · 10 行
import numpy as np
from skimage import data, util

img = util.img_as_float(data.immunohistochemistry())
samples = img[60:100, 60:100].reshape(-1, 3)        # a brown (stained) region
a, C = samples.mean(0), np.cov(samples.T)
z = img.reshape(-1, 3) - a
d_euc = np.sqrt((z ** 2).sum(1)).reshape(img.shape[:2])
d_mah = np.sqrt(np.einsum("ij,jk,ik->i", z, np.linalg.inv(C), z)).reshape(img.shape[:2])
mask_euc, mask_mah = d_euc <= 0.25, d_mah <= 3.0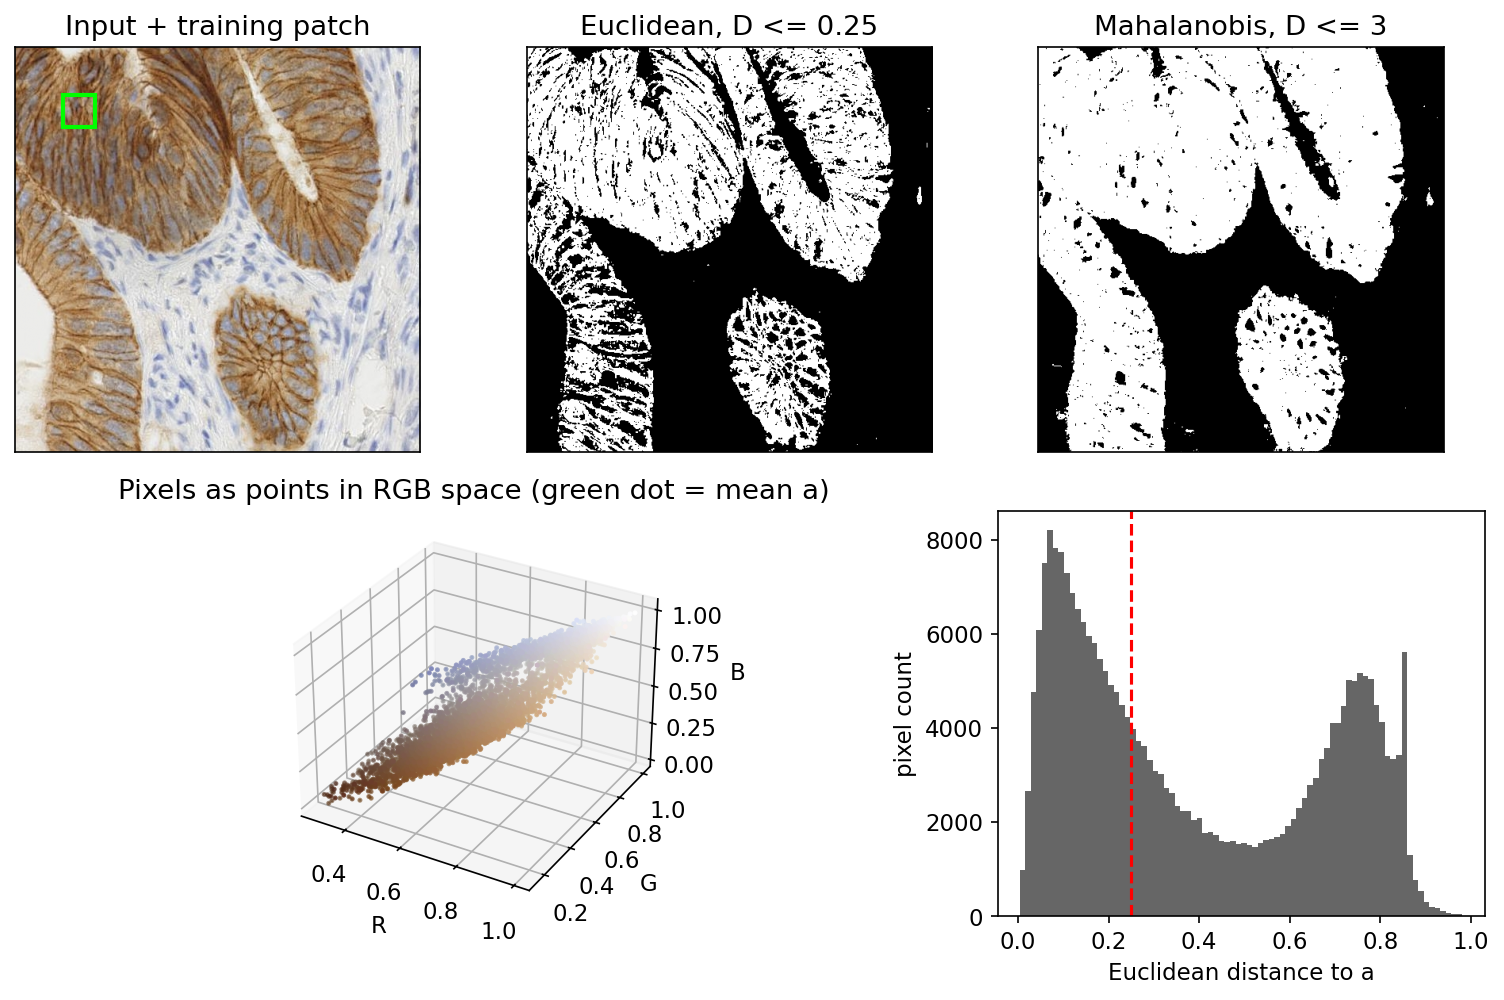
彩色邊緣偵測
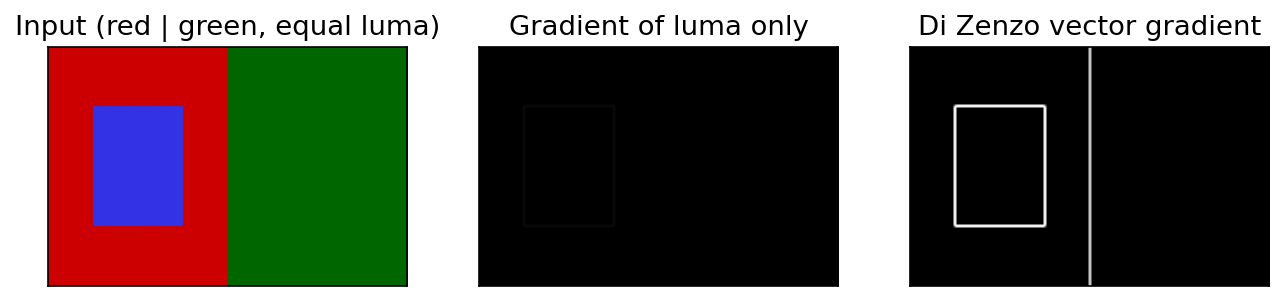
對每個通道各算梯度再相加是常見的捷徑,但那並不是向量影像的梯度。更糟的是,在灰階版本上做邊緣偵測,會漏掉等亮度(isoluminant)邊緣,也就是兩種亮度相同的顏色之間的邊界。Di Zenzo [13] 為多通道影像定義了正確的梯度。令 、,定義
它們組成 結構張量 ,總結了色彩向量在各個方向上變化得多快。邊緣強度是它最大特徵值的平方根,
所以 就是色彩向量在所有方向中最大的變化率。和灰階影像的梯度不同,只要任何一個通道有變化,它就會有反應,所以看得到等亮度邊緣。
選讀:Di Zenzo 梯度的方向(見「補充資料」頁)。最大變化方向,以及沿該方向的強度公式。
程式碼 · Python · 9 行
import numpy as np
from skimage import filters

def di_zenzo(img):
    """Edge strength of a float RGB image via the largest structure-tensor eigenvalue."""
    gx = np.stack([filters.sobel_v(img[..., k]) for k in range(3)], -1)   # d/dx
    gy = np.stack([filters.sobel_h(img[..., k]) for k in range(3)], -1)   # d/dy
    gxx, gyy, gxy = (gx * gx).sum(-1), (gy * gy).sum(-1), (gx * gy).sum(-1)
    return np.sqrt(0.5 * (gxx + gyy + np.sqrt((gxx - gyy) ** 2 + 4 * gxy ** 2)))
彩色影像中的雜訊
白話版。 每個色彩通道都有自己的雜訊。把有雜訊的通道轉回色相與飽和度時,雜訊會混在一起,看起來可能糟得多,尤其是在暗部或灰色區域。
第 5 章的雜訊模型可套用到每個通道。相機中的雜訊主要產生於感測器,也就是在色彩重建之前。大多數感測器前面有一片彩色濾光陣列,每個感光點只量一種顏色,另外兩種靠內插補出來(去馬賽克,demosaicking);內插會讓雜訊擴散並在通道之間產生相關。Lukac 等人 [12] 回顧了這整條處理鏈。
兩個觀察影響了實務做法:
- 色彩轉換會重新分配雜訊。 強度 是三個通道的平均,所以每通道變異數為 的獨立零均值雜訊,在 中變成 :強度比任何單一通道都乾淨。相反地,色相與飽和度是在灰色軸附近導數很大的非線性函數,因此會變得更雜。這就是為什麼去雜訊器常在亮度—色度空間中運作,並對色度做更強的平滑。
- 單一通道的脈衝雜訊是一個彩色斑點。 只出現在綠色通道的「鹽」雜訊會變成一個亮綠點。逐通道中值濾波器可以去除它,但在混合情況下可能產生鄰域裡沒有的顏色。
向量中值濾波器(vector median filter)避免了捏造顏色。在每個視窗中,它輸出與視窗內所有其他向量距離總和最小的那個輸入向量 [12]:
其中 是視窗內色彩向量的集合。輸出一定是輸入之一;對一維資料,它就退化成一般的中值。
程式碼 · Python · 19 行
import numpy as np
from skimage import data, util

def vector_median(img, k=3):
    r = k // 2
    H, W, _ = img.shape
    p = np.pad(img, ((r, r), (r, r), (0, 0)), mode="edge")
    nb = np.stack([p[i:i + H, j:j + W] for i in range(k) for j in range(k)], 2)  # (H, W, k*k, 3)
    D = np.linalg.norm(nb[:, :, :, None] - nb[:, :, None, :], axis=-1).sum(-1)    # (H, W, k*k)
    return np.take_along_axis(nb, D.argmin(-1)[..., None, None], 2)[:, :, 0]

img = util.img_as_float(data.astronaut())
rng = np.random.default_rng(0)
noisy = img.copy()
hit = rng.random(img.shape[:2]) < 0.05
noisy[hit] = rng.random((hit.sum(), 3))          # 5% random color impulses
out = vector_median(noisy)
psnr = lambda x: 10 * np.log10(1 / ((x - img) ** 2).mean())
print(round(psnr(noisy), 1), round(psnr(out), 1))  # about 20.4 -> 31.3 dB
這種向量化寫法每個像素使用的記憶體與 成正比;視窗大時請改用迴圈。
彩色影像壓縮
白話版。 彩色影像的資料量是灰階的三倍,但其中很多是冗餘的:三個通道長得很像,而且人眼看不太到色彩細節。編碼器同時利用這兩點:
- 去除通道間的相關性。 R、G、B 高度相關(圖 6.2 中三張影像非常相似)。轉成一個亮度加兩個色差,例如 YCbCr [6],能把大部分能量集中在一個通道。
- 色度降取樣(chroma subsampling)。人眼對色彩細節的解析力不如亮度細節,所以色度通道可以只在水平方向用一半解析度(4:2:2),或在兩個方向都用一半(4:2:0)儲存,看起來幾乎沒有損失。光是 4:2:0 就讓原始資料減半:每個像素 個樣本,而不是 3 個。
之後每個通道再用第 8 章的轉換、量化與熵編碼方法壓縮。常見的色彩瑕疵有:銳利邊緣處的滲色(來自色度降取樣),以及高壓縮率下的塊狀色斑。
現代觀點
上面的經典工具至今仍在每一台相機與每一個影像函式庫裡運作。大約 2010 年後改變的,主要是參數怎麼決定:從固定的假設,變成從資料中學習。以下五篇回顧與綜述性質的論文描繪了這個領域的版圖。
選讀:現代觀點詳讀(見「論文導讀」頁)。每篇綜述的完整解讀,以及學習式色彩恆常性與上色方法的細節。
色彩恆常性:從假設到學習。 Gijsenij、Gevers 與 van de Weijer [14] 綜述了計算色彩恆常性,把方法分成三類:採用固定假設的方法(灰色世界、白色區塊、灰色邊緣)、色域式方法,以及用已知光源影像訓練的學習式方法。反覆出現的結論是,沒有任何單一固定假設適用所有場景。之後出現了學習式估計器:Fast Fourier Color Constancy(FFCC)[15] 能在手機上即時執行,FC4 [16] 讓每個影像區塊以學到的信心度替光源投票,Afifi 與 Brown [17] 則能在相機已經把影像渲染成非線性 sRGB 之後才校正白平衡。對角模型仍是骨幹,但光源估計現在是學出來的。
彩色向量濾波。 Lukac 等人 [12] 回顧了把彩色像素當成向量的濾波器。他們的結論與本章一致:逐分量處理可能產生色彩瑕疵,而向量順序統計量能保留輸入的顏色。在有訓練資料與運算資源時,學習式去雜訊器如今更強,但這些濾波器在講求速度與可預測性的場合仍是標準基準。
色彩對應表設計。 Kovesi [7]、viridis 系列 [8] 與 Crameri 等人 [9] 都遵循同一個原則:感知明度必須沿著對應表均勻變化,彩虹與紅綠色對應表應從軟體預設中消失。深度學習在這裡沒有改變任何事:問題在於人類知覺,答案是在感知色彩空間中量測的細心設計。
以深度學習上色。 偽彩色用固定規則把灰階對應到顏色;上色(colorization)則試圖預測真實的顏色。Zhang、Isola 與 Efros [18] 把上色視為對量化色彩的分類問題,Anwar 等人 [19] 綜述了這個領域,DDColor [20](ICCV 2023)則減少了顏色跨越物體邊界的滲色。兩個經典想法始終存在:在 L*a*b* 中運作(預測色度、保留給定的明度),以及把顏色當成一個分布,因為一件灰色襯衫原本可能是任何顏色。
沒有改變的部分。 色度學(CIE XYZ、色度、色域)、編碼(sRGB、BT.601/709 YCbCr)與色差空間是標準,不是要學的東西。網路用 sRGB 資料訓練,也在這些空間中被評估。清楚知道你的張量處於哪個空間(編碼或線性、BT.601 或 BT.709、studio 或 full range),仍是色彩工作中最實用的技能之一。
重點整理
- 人類視覺是三色視覺,所以三個數字就能為人類觀察者描述顏色;反應相同的不同光譜(同色異譜)看起來一樣。
- CIE xy 色度圖呈現所有可見色度;三原色裝置只能涵蓋其中一個三角形(色域)。
- RGB 適合硬體,CMY(K) 適合墨水,HSI 把強度與色相、飽和度分開,L*a*b* 讓歐氏距離大致符合感知。注意灰色像素的色相沒有定義、sRGB gamma,以及 BT.601 與 BT.709 的差異。
- 偽彩色讓灰階資料更好讀;請用 viridis 這類感知均勻的色彩對應表,而非彩虹色。
- 線性運算(平滑、Laplacian 銳化)可以逐通道做;非線性運算(中值、直方圖等化、邊緣偵測、分割)應把像素當向量處理,或只處理強度通道。
- 白平衡就是除以估計的光源;灰色世界、白色區塊與灰色邊緣是同一個框架的特例,現代系統則用學習來估計。
- 用向量距離(歐氏、Mahalanobis、外接盒)分割色彩,用能看見等亮度邊界的 Di Zenzo 梯度偵測彩色邊緣。
- 強度比任何單一通道雜訊更少,色相與飽和度則更雜;向量中值濾波器能去除彩色脈衝雜訊而不捏造新顏色。
練習
- 某像素 。請手算它的 H、S、I。接著不計算,預測 B 增加到 時 H 會怎麼變。
提示
。,所以 。計算 :分子 ,分母 ,所以 ;因為 ,(黃色)。B 增加到 時仍有 ,所以色相維持 ,只有 S 下降。
- 證明 RGB 負片 會把 HSI 座標為 的像素,映射到強度為 、色相為 的像素(非灰色像素)。飽和度會保持不變嗎?
提示
強度由線性性質直接得到。對色相而言,色彩分量 只是變號,相當於繞灰色軸旋轉 。飽和度是 ;取負片後最小值變成 ,強度變成 ,所以飽和度一般會改變。試試 。
- 你對一張藍天照片的 R、G、B 直方圖分別做等化。解釋為什麼天空可能變成灰青色,並提出兩種修正方式。
提示
等化會把每個通道拉滿整個範圍。原本幾乎一致偏高的通道(藍)相對其他通道會被壓低,而弱的通道被拉高,所以 R:G:B 比例改變。修正方式:只等化 、 或 ;或用平均直方圖算出一個共同的映射,套用到三個通道。
- 在灰色世界/白色區塊的框架中,、 會得到什麼估計法?把
white_balance的想法用在貓的影像上,取 ( 用高百分位數),畫出角度誤差對 的關係。
提示
用每個通道的均方根值估計光源,介於平均值與最大值之間。以本章的合成偏色而言,誤差從約 12°()降到約 11°()、7°()與 4°()。在這張影像上誤差隨 增大而下降,因為明亮的白色細節比橘色的平均更能透露光源。在沒有白色物體的場景中,趨勢可能相反。
- 設計一個在戶外照片中分割綠色植物、而且不受陰影影響的色彩分割器。你會用哪個空間與哪種距離?為什麼單純的 RGB 歐氏距離可能失敗?
提示
陰影會把三個通道等比例縮小,使像素沿著一條通過原點的直線移動,RGB 歐氏距離因此大幅改變。改用不受縮放影響的色度特徵(正規化的 、,或加上飽和度遮罩的色相,或 ),或用以陽光下與陰影中樣本訓練出共變異數的 Mahalanobis 距離。
- 解釋為什麼向量中值濾波器永遠不會產生新顏色,並舉一個 3 個像素的一維例子,說明逐通道中值會產生新顏色。
提示
依定義,向量中值是視窗內的輸入向量之一。對三個像素 、、(黃、洋紅、青),逐通道中值是 ,純白色,而視窗中根本沒有白色。
本章所有圖片都由 scripts/figures/dip_ch06.py 從 skimage.data 影像與合成陣列產生。
參考文獻
- R. C. Gonzalez and R. E. Woods, Digital Image Processing, 4th ed., Pearson, 2018, Ch. 6. publisher page
- C. Wyman, P.-P. Sloan, and P. Shirley, “Simple Analytic Approximations to the CIE XYZ Color Matching Functions,” Journal of Computer Graphics Techniques, vol. 2, no. 2, 2013. jcgt.org
- IEC 61966-2-1:1999, “Multimedia systems and equipment – Colour measurement and management – Part 2-1: Colour management – Default RGB colour space – sRGB,” IEC, 1999. IEC webstore
- Recommendation ITU-R BT.709-6, “Parameter values for the HDTV standards for production and international programme exchange,” ITU, 2015. ITU
- ISO/CIE 11664-4:2019, “Colorimetry – Part 4: CIE 1976 L*a*b* colour space,” ISO/CIE, 2019. standard page
- Recommendation ITU-R BT.601-7, “Studio encoding parameters of digital television for standard 4:3 and wide screen 16:9 aspect ratios,” ITU, 2011. ITU
- P. Kovesi, “Good Colour Maps: How to Design Them,” arXiv:1509.03700, 2015. arXiv
- S. van der Walt and N. Smith, viridis colormap design notes (BIDS project page; presented at SciPy 2015), 2015. project page
- F. Crameri, G. E. Shephard, and P. J. Heron, “The misuse of colour in science communication,” Nature Communications, vol. 11, art. 5444, 2020. PMC
- G. Buchsbaum, “A spatial processor model for object colour perception,” Journal of the Franklin Institute, vol. 310, no. 1, pp. 1–26, 1980. DOI
- J. van de Weijer, T. Gevers, and A. Gijsenij, “Edge-Based Color Constancy,” IEEE Transactions on Image Processing, vol. 16, no. 9, pp. 2207–2214, 2007. DOI
- R. Lukac, B. Smolka, K. Martin, K. N. Plataniotis, and A. N. Venetsanopoulos, “Vector Filtering for Color Imaging,” IEEE Signal Processing Magazine, vol. 22, no. 1, pp. 74–86, Jan. 2005. PDF
- S. Di Zenzo, “A note on the gradient of a multi-image,” Computer Vision, Graphics, and Image Processing, vol. 33, pp. 116–125, 1986. DOI
- A. Gijsenij, T. Gevers, and J. van de Weijer, “Computational Color Constancy: Survey and Experiments,” IEEE Transactions on Image Processing, vol. 20, no. 9, pp. 2475–2489, 2011. DOI
- J. T. Barron and Y.-T. Tsai, “Fast Fourier Color Constancy,” CVPR, 2017. arXiv
- Y. Hu, B. Wang, and S. Lin, “FC4: Fully Convolutional Color Constancy with Confidence-Weighted Pooling,” CVPR, 2017. paper
- M. Afifi and M. S. Brown, “Deep White-Balance Editing,” CVPR, 2020. arXiv
- R. Zhang, P. Isola, and A. A. Efros, “Colorful Image Colorization,” arXiv:1603.08511, 2016. arXiv
- S. Anwar, M. Tahir, C. Li, A. Mian, F. S. Khan, and A. W. Muzaffar, “Image Colorization: A Survey and Dataset,” arXiv:2008.10774, 2020. arXiv
- X. Kang, T. Yang, W. Ouyang, P. Ren, L. Li, and X. Xie, “DDColor: Towards Photo-Realistic Image Colorization via Dual Decoders,” ICCV, 2023. arXiv
檢查理解
本篇有 6 題練習。不看提示,你能解出來嗎?
前往練習 ↑下一篇 IP 07・小波與其他影像轉換 · 23 分鐘